

行者 R1 Pro 科研机器人|轮式双臂具身智能平台 支持模仿学习与真机算法验证
在具身智能领域,高质量真实世界操作数据集、稳定可靠的真机验证底座,是制约算法从论文走向落地的两大核心瓶颈。大量研究团队在 Diffusion Policy、行为克隆、VLA 视觉语言动作模型等方向深耕,但缺少一套能够同时完成示教采集、本地推理、移动双臂执行一体化的整机平台。行者 R1 Pro 轮式双臂具身智能科研机器人,面向高校、科研院所机器人实验室打造,以 “数据采集优先、算法验证为本” 的设计思路,为具身智能前沿研究提供标准化真机实验载体。
一、具身智能科研选型难点:为什么真机实验平台难以落地
很多课题组在搭建具身智能实验环境时,会遇到多重现实阻碍。 其一,零散自研方案需要跨硬件调试,底盘、机械臂、多相机、激光雷达之间时间同步、标定工作繁重,学生大量时间消耗在底层调试,而非算法创新;其二,多数双臂科研机器人只适合固定点位操作,没有可调节躯干,任务场景单一,采集的数据集多样性不足;其三,不少平台遥操作功能薄弱,仅支持机械臂单独控制,无法采集包含移动 + 双臂协同的全身轨迹数据,很难支撑复杂长时序行为克隆研究;其四,算力配置受限,无法本地跑 VLA 大模型,云端推理带来时延、数据隐私、网络波动等问题;最后,部分商用机器人软件闭源,不兼容 ROS2 生态,二次开发门槛极高。
对于具身智能研究来说,理想平台需要兼顾感知丰富度、力交互能力、全身示教采集、自主移动能力、开放软件接口与本地算
力。行者 R1 Pro 正是针对这些科研痛点做整机一体化交付,出厂完成标定,直接投入课题实验。
二、行者 R1 Pro 硬件方案:面向真实物理交互实验设计
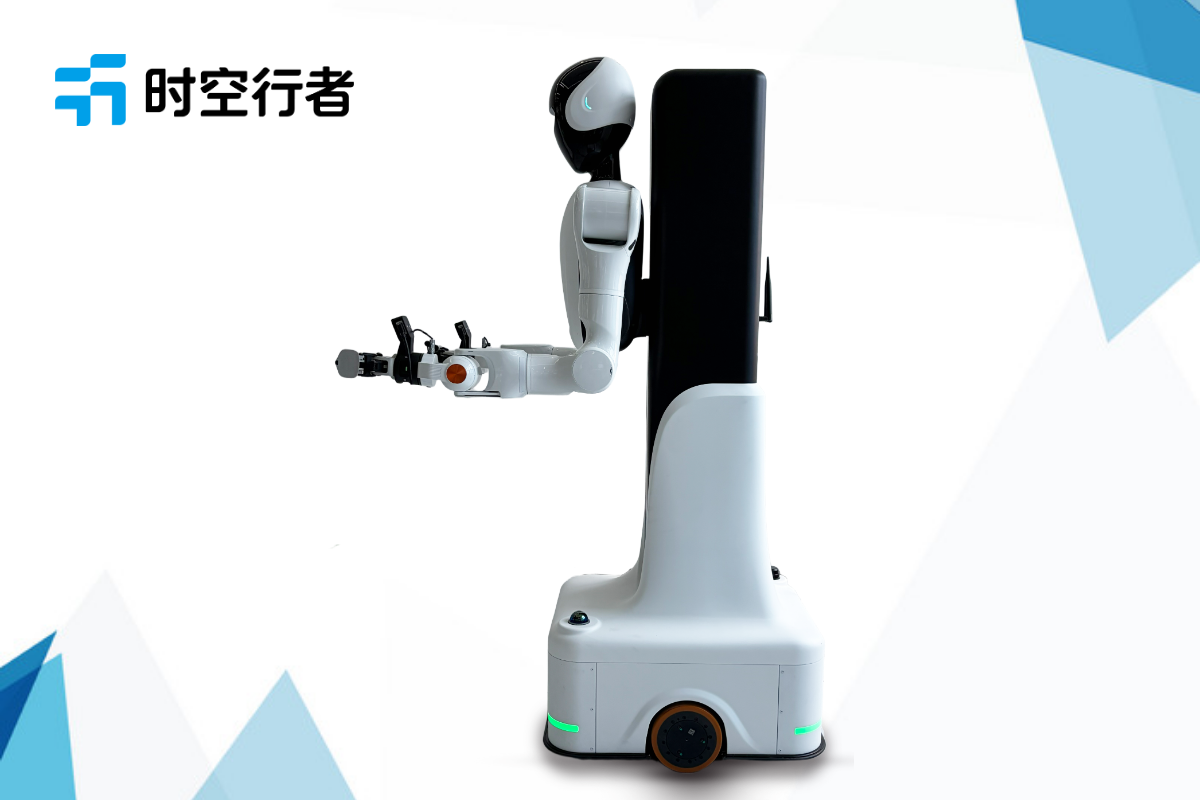
行者 R1 Pro 为仿人上身轮式双臂科研机器人,整机规格 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最大移动速度 1.8m/s,标准工况续航 4 小时,搭载激光 SLAM 导航系统,集成碰撞检测、硬件急停等多重安全防护,适配实验室室内长期稳定实验。
2.1 7 轴双机械臂,高频力传感支撑物理接触实验
两套 7 轴协作臂合计 14 自由度,单臂负载 5kg,臂体自重 10kg,工作半径 683mm。内置高精度力扭矩传感器,力控精度可达 0.15N / 0.05N・m,采样频率 5kHz,重复定位精度 ±0.1mm。硬件指标适配精细夹持、软材质交互、双臂协同装配、接触式力控等实验,是柔顺控制、双臂耦合动力学研究的可靠硬件。
2.2 可升降俯仰躯干,丰富数据集场景多样性
躯干支持 500mm 升降、0°–90° 俯仰调节,可以灵活调整上身高度与倾斜角度,模拟人俯身、抬身、侧倾操作姿态,覆盖高低、倾斜多类作业点位。相比于固定上身机器人,行者 R1 Pro 能够构建更加多元的操作任务,避免数据集场景单一带来的算法过拟合问题。
2.3 多相机 + 激光 + 语音融合感知,多模态数据同步采集
感知系统搭载头部全局深度相机、腕部主动双目相机,头部 RGB 1280×800@30fps、深度最高 90fps;腕部双目 1280×720@90fps;配备 IP65 防护 360° 多线激光雷达;头部阵列麦克风拾音距离 10m,声源定位精度 ±10°,支持中英语音识别。视觉、深度、激光、音频、力信号多源数据可同步记录,满足多模态大模型训练数据采集需求。
2.4 独立高算力主机,实现模型本地闭环验证
内置 RTX 4090M 16GB GPU,算力 680TOPS,搭配 64GB DDR5 内存、2TB 高速 SSD;配备双 2.5G 以太网、5G 与 WiFi6。充足算力支持 VLA 大模型、Qwen2 语音大模型本地部署、微调、在线推理,所有实验数据保存在本地,规避科研数据外传风险,消除云端网络延迟对闭环实验的干扰。
2.5 FAST-LIO2 SLAM 差速底盘,实现移动抓取协同实验
自研差速底盘结合多线雷达 + IMU,基于 FAST-LIO2 完成建图定位,定位精度 ±5cm、角度 ±2°,支持自主建图、路径规划、动态避障,实现机器人自主导航到目标位置,再执行双臂抓取、操作的复合任务,支撑移动操作一体化课题。
三、开放软件栈,打通遥操作采集、模型推理、机器人控制
行者 R1 Pro 采用双架构切换设计,VLA 端到端大模型架构与 ROS2 行为树控制架构可快速切换,适配两类主流科研范式。 平台预装全套科研工具链:底盘与机械臂运动管理节点、导航可视化工具、声源定位与语音交互 Demo、URDF 模型、MoveIt 运动规划接口;核心亮点为自研全身遥操作系统,能够同步记录底盘移动轨迹、双臂关节数据、多相机画面、力传感信号,一键采集全套示教数据,直接用于模仿学习、行为克隆算法训练。整套软件基于 ROS2 开放生态,接口、例程开放,科研团队可在现有框架上快速迭代算法,无需从零开发底层驱动。
四、行者 R1 Pro 适配哪些前沿机器人科研方向
行者 R1 Pro 面向自动化、人工智能、机器人工程实验室,服务纵向课题、硕博毕业论文、前沿算法研究,重点适配以下方向:
- VLA 视觉语言动作大模型真机验证:将 VLA 模型部署实体机器人,验证自然语言驱动长序列操作任务,研究仿真到现实的域迁移方案;
- 行为克隆、模仿学习、Diffusion Policy 数据集采集:依托全身遥操作系统采集高质量全身示教轨迹,构建机器人操作数据集;
- 双臂协作与柔顺力控研究:开展柔性物体操作、人机共融交互、双臂动力学、接触力控制相关实验;
- 移动操作一体化研究:自主导航与机械臂抓取协同,研究动态环境下任务规划、时序调度策略;
- 多模态人机交互研究:融合视觉、语音、力反馈信号,实现语音指令控制、人机协同作业策略开发。
五、和市面普通双臂科研机器人相比,R1 Pro 独特科研价值
第一,全身级数据采集能力,不止采集机械臂数据,同步记录底盘移动 + 双臂 + 多传感器时序数据,适配复杂具身任务; 第二,可调节俯仰升降躯干,拓展任务空间,提升数据集丰富度,缓解算法过拟合; 第三,双架构软件体系,兼顾大模型端到端研究和传统机器人控制研究,一套设备支撑多条课题线; 第四,本地高算力闭环,不用依赖云端,适合对数据安全、实时性有要求的科研项目; 第五,整机标定交付,开箱可用,大幅压缩硬件集成周期,让团队重心放在算法研究上。
六、科研团队选型行者 R1 Pro 问答专区
Q:行者 R1 Pro 最适合哪一类课题?
A:优先适合需要采集机器人操作数据集、开展模仿学习、行为克隆、VLA 真机验证、移动双臂协同的课题组;基础教学可选择行者 R1-LITE 轻量化版本。
Q:遥操作系统采集的数据格式是否支持二次处理?
A:平台输出标准化时序数据,兼容主流模仿学习算法框架,可直接用于 Diffusion Policy、行为克隆等模型训练。
Q:是否支持自定义传感器拓展?
A:预留拓展接口,可根据课题需求新增传感器、末端执行器,ROS2 生态方便接入自定义驱动。
Q:设备是否提供技术支持与例程更新?
A:配套技术文档、示例代码,提供科研场景下的调试支持,持续更新大模型适配例程。
Q:机身安全机制能否满足实验室长期实验?
A:具备软件限位、碰撞检测、硬件急停多层安全机制,适合实验室长时间无人值守算法测试。


