

行者 R1 Pro 具身智能科研机器人 支持实验室长期连续算法测试
在具身智能科研工作中,很多算法实验不是十几分钟的单次演示,而是需要持续数小时、甚至多天反复跑闭环验证、消融实验、随机任务测试。一旦机器人安全机制缺失、稳定性不足,不仅容易造成设备损坏,还存在实验室人员安全隐患,频繁宕机、报错、漂移,会直接打断实验进程,浪费大量实验时间和数据集。
相比于侧重功能指标、算法能力的宣传方向,安全可靠、可稳定长时间连续运行,是课题组采购科研机器人时容易忽略,但日常使用中至关重要的指标。行者 R1 Pro 轮式双臂具身智能科研机器人,从硬件结构、传感器、控制逻辑、软件策略搭建多层安全体系,在保障开放开发自由度的前提下,满足实验室高频次、长时间、无人值守式真机算法测试需求。
一、稳定性与安全,是科研机器人长期实验的底层保障
科研场景的实验环境和商用场景有明显区别:算法代码迭代快,学生调试过程中很容易出现规划异常、控制越界、指令出错;自主智能体实验中机器人自主漫游、操作,运行行为不可完全预判;长时间自动采集数据集、随机任务测试,需要设备在无人近距离看管的条件下运行。
市面上不少科研机器人方案,把重心放在算力、臂展、感知参数上,安全设计比较单薄:缺少分级急停、碰撞检测、力超限保护,限位机制简单,一旦算法 bug,极易发生臂体撞击、底盘冲撞。还有部分设备长时间运行后出现定位漂移、传感器掉帧、驱动闪退,导致实验中断、采集的数据片段失效。
一套合格的科研实验平台,需要做到:故障时快速触发保护、降低冲击损伤;异常状态可日志记录回溯;整机各模块长时间工作温度、信号稳定;同时安全机制可配置,不限制科研人员正常的算法探索空间。行者 R1 Pro 将安全与稳定性作为底层设计要求,兼顾开放性和实验可靠性。
二、行者 R1 Pro 全链路安全防护设计
行者 R1 Pro 构建了硬件急停、碰撞感知、力阈值保护、运动软限位、软件监控五级防护体系,层层兜底。 第一,硬件物理急停。机身配备物理急停按钮,独立于主控系统,按下后直接切断动力输出,优先级最高,紧急场景下一键停机。 第二,底盘碰撞检测。底盘外围搭载碰撞传感组件,移动过程中检测到障碍物、人体接触,立刻减速停止,规避自主导航漫游时的撞击风险。
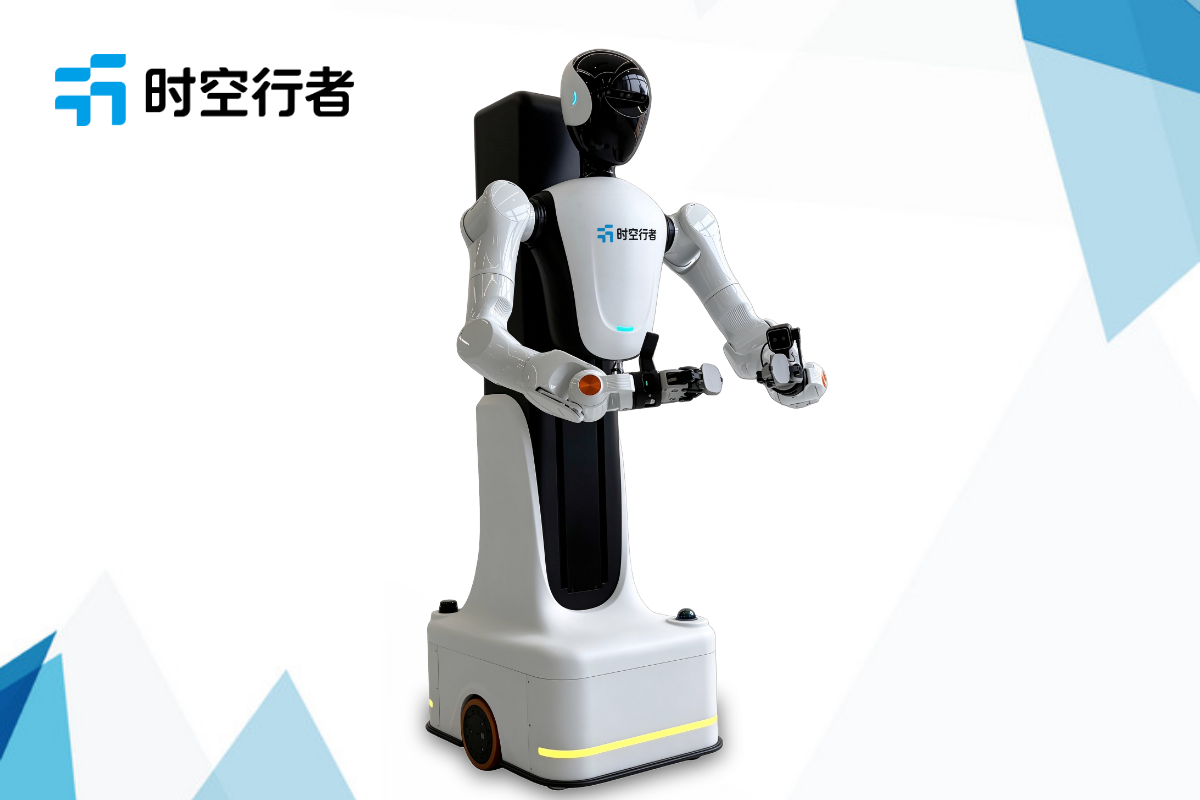
第三,双臂力超限保护。14 自由度力控双臂实时采集接触力数据,当外力超出设定安全阈值,自动进入柔顺随动、停止运动状态,避免臂体硬撞击工作台、柜体或者人体。力保护阈值支持用户根据实验场景自定义调整,精细交互实验可以放宽,人员在场调试时收紧。 第四,关节与躯干运动软限位。在机械结构极限之前设置软件限位,限制升降、俯仰、关节运动范围,防止超行程运动造成结构卡滞、线缆拉扯损坏。
第五,整机状态监控节点。ROS2 内部独立监控进程,实时监测算力主机、传感器、底盘、臂体通信状态,出现断连、温度异常、通信超时,自动触发保护性停机并保存异常日志,方便后续定位 bug。
三、硬件与动力系统优化,保障长时间连续运行稳定
行者 R1 Pro 整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,标准工况续航 4 小时,支持快速更换电池,满足接续实验。
动力、感知、算力单元都做了长时间工况适配: 差速底盘驱动、IMU、激光雷达经过连续老化调校,长时间建图定位漂移可控,FAST-LIO2 定位系统不会因为连续漫游出现快速发散; 7 轴力控双臂驱动板带有温控保护,连续高频示教、力控交互实验下,力矩输出稳定,力传感信号无明显漂移; 头部全局相机、腕部双目、激光雷达供电链路独立设计,减少算力主机高负载时出现的传感器掉帧、丢消息问题; RTX4090M 算力单元搭配散热方案,长时间跑 VLA 大模型推理、多模态数据同步录制,控温稳定,减少因为过热降频导致的推理卡顿。
整套硬件出厂完成连续拷机测试,交付前验证长时间采集、自主导航、双臂循环操作工况,降低上机之后的随机故障概率。
四、软件层面安全机制与实验管控能力
依托 ROS2 开放架构,安全相关模块独立解耦,不会因为业务算法节点崩溃而丢失保护能力。
- 权限与模式区分:区分遥操作示教模式、自主运行模式。自主模式下安全限制默认开启;遥操作模式下提供告警提示,适合人工示教采集数据。
- 实验日志自动记录:机器人运行状态、触发保护事件、传感器数据、大模型指令都会同步留存,一旦实验中断,可回溯排查是算法问题还是环境、硬件问题。
- 可配置安全策略:课题组管理员可以根据实验室管理要求,修改移动最大速度、力保护阈值、运动边界区域,适配狭小实验室或者开阔场地。
- 支持远程状态查看:在配套可视化工具里,可以实时查看机器人位置、温度、告警状态,方便远程监控长时间自主实验。
五、稳定可靠的整机能力,适配各类常态化科研实验
依托稳定硬件与多层安全防护,行者 R1 Pro 可以支撑各类需要持续运行的具身智能研究:
- 大规模数据集批量采集:长时间全身遥操作录制、自主任务自动采集,积累海量多模态示教数据;
- VLA 具身智能体长时序自主任务测试:机器人自主导航、感知、操作,连续执行多步骤任务;
- 消融对比实验:同一组策略在大量随机初始条件下重复测试,统计算法成功率;
- 柔顺力控、双臂交互重复性实验:大量重复接触操作,采集力信号样本;
- 移动抓取泛化性测试:在半结构化环境中反复遍历不同目标点位验证算法鲁棒性。
六、实验室长期使用相关选型 FAQ
Q:无人值守跑自主实验的时候,安全是否可控?
A:多层防护机制持续生效,碰撞、力超限、越界都会自动停机,同时留存告警日志,降低无人实验风险,不过依然建议配套实验室监控。
Q:续航不够,需要连续超过 4 小时实验怎么处理?
A:支持备用电池快速更换,更换流程简单,实验任务可以分段接续开展。
Q:安全保护功能会不会限制我的算法开发?
A:保护阈值可自定义,做特定力交互研究时,在做好风险评估前提下可以调整参数,兼顾科研自由度和安全底线。
Q:频繁触发力保护停机,怎么排查原因?
A:系统会记录触发时刻的力数据、机器人位姿、图像信息,通过 ROS bag 回放,复现当时场景定位问题。
Q:多学生轮流调试,安全参数会不会被误改?
A:支持权限管控,安全配置参数可锁定,防止误操作放开安全限制。


