

行者 R1 Pro 轮式双臂科研机器人 高校机器人专业教学实训实验平台
机器人、人工智能、自动化专业的人才培养,正处在一个转型阶段:课程既要打好运动控制、SLAM、机器视觉、ROS 开发等传统基本功,又要跟上具身智能、VLA 大模型、模仿学习这些前沿方向。
很多高校实验室会遇到两难:低端教学机器人只能做简单演示,算力、感知、执行能力不足,支撑不了研究生前沿课题;高端纯科研设备上手门槛高、缺少配套教学例程,不适合本科生入门实训。
行者 R1 Pro 轮式双臂具身智能机器人采用“教学 + 科研一体化”设计,底层 ROS2 开放易懂,配套分级实验案例,硬件指标又能满足硕博前沿研究,一台设备贯穿本科课程实训、学科竞赛、本科毕设、研究生课题全流程,提升实验室设备利用率。
一、高校机器人教学痛点:教学设备如何兼顾基础实训与前沿科创
传统机器人实验室经常出现设备分层割裂:基础小车用于导航入门、固定单臂机械臂用于运动规划,前沿课题再单独采购高端科研平台,设备种类多、预算分散、维护成本高。 同时还存在几个典型问题:
- 教学设备功能单一,学生做完基础抓取、SLAM 实验之后,没有向上延伸的空间,无法衔接当下热门的具身智能方向;
- 缺少标准化教学 Demo 和讲义,老师备课工作量大,学生上手慢;
- 软硬件封闭,学生只能调用现成功能,看不到底层消息流转,不利于理解机器人系统链路;
- 毕设选题受限,很难做出结合移动、双臂、多模态感知、大模型融合的综合性课题。 行者 R1 Pro 一套平台打通从基础入门到前沿研究的梯度,让学生循序渐进建立完整机器人系统思维。
二、行者 R1 Pro 硬件配置,覆盖多层次教学实验需求
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,搭载 FAST-LIO2 激光 SLAM,多层安全防护,适合学生反复调试、试错。
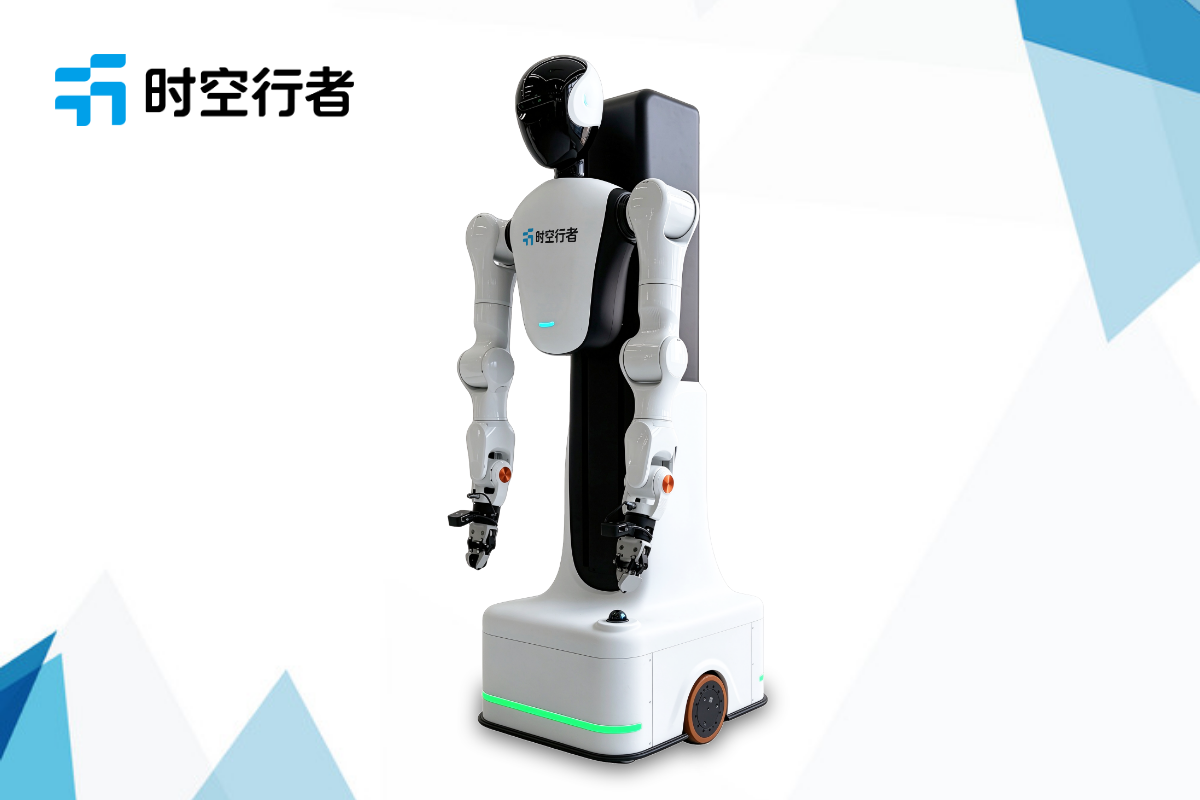
行者R1 Pro轮式双臂具身智能科研机器人 高校机器人教学科创实验平台
- 14 自由度 7 轴力控双臂:可开展运动学、轨迹规划、柔顺力控、双臂协同实验;
- 可升降俯仰躯干:让学生理解多自由度全身运动规划,学习姿态优化;
- 头部全局深度相机 + 腕部双目相机:分层学习目标检测、深度估计、抓取位姿估计;
- 360° 多线激光雷达:学习激光 SLAM、建图、路径规划、动态避障;
- 多麦语音阵列:开展语音识别、声源定位、自然语言人机交互实验;
- 板载 RTX4090M 本地算力:既能跑传统视觉算法,也可以部署 VLA、多模态大模型,做大模型真机实操。 硬件指标下限足够支撑基础课程,上限足够支撑高水平科创与研究生课题,避免设备快速淘汰。
三、配套教学资源,从基础 ROS 实操到前沿具身智能实验
平台配套分级实验包,按照入门→进阶→前沿三层设计,方便老师直接组织实验课:
- 入门层(本科低年级):ROS2 基础通信、RViz 可视化、URDF 机器人模型、底盘遥控、单臂点位运动、激光雷达建图基础实验,理解机器人各模块通信逻辑;
- 进阶层(本科高年级、科创):MoveIt 运动规划、视觉目标抓取、自主导航移动抓取、力反馈柔顺控制、语音指令控制机器人,开展综合性任务实验;
- 前沿层(毕设、研究生、科创竞赛):全身遥操作数据集采集、行为克隆、Diffusion Policy、VLA 视觉语言动作大模型部署、多模态感知融合、半结构化环境具身智能体开发。 所有例程代码开源可读,附带注释、实验指导文档,老师可以基于现有案例修改拓展成课程实验大纲。学生既能看懂成熟方案,也允许修改、替换模块,试错自研算法。
四、覆盖的课程、科创与毕设方向
✅ 本科课程实验:机器人学、机器人控制、机器视觉、SLAM 与自主导航、ROS 开发、人机交互 ✅ 科创竞赛:机器人创新大赛、人工智能挑战赛、具身智能赛道、自主移动抓取任务赛 ✅ 毕业设计选题方向示例:
- 基于 ROS2 的移动双臂机器人自主抓取系统设计
- 融合视觉与力觉的柔性物体柔顺操作研究
- 基于示教学习的机器人行为克隆实现
- VLA 大模型驱动轮式双臂机器人长序列任务
- 多传感器融合的室内机器人目标检测与定位
五、R1 Pro 作为教学平台的差异化优势
第一,梯度化能力,一台多用,不用分批采购多种设备,节约实验室预算;本科生做基础实验,研究生同步在同一台设备开展前沿科研;
第二,开放 ROS2 架构,透明化消息链路,学生可以深入理解机器人感知 - 规划 - 控制完整链路,不是黑盒调用;
第三,完善安全保护机制,学生调试代码容易出现规划异常,多级安全防护降低教学场景设备损坏风险;
第四,自带全身遥操作系统,学生可以直观体验示教学习,更容易理解模仿学习、具身大模型的原理;
第五,可拓展性强,支持加装不同夹爪、额外传感器,方便学生自主设计创新课题。
六、教学场景选型 FAQ
Q:本科生零基础,上手难度高吗?
A:配套入门 Demo 和实验文档,由浅入深,可以先从遥控、建图、点位运动入手,循序渐进,降低入门门槛。
Q:一个实验室多组学生轮流使用,是否方便管理?
A:支持远程查看状态、安全参数锁定,配套日志记录,方便老师管理,多人分时调试。
Q:可以用来申报机器人相关教改项目、新工科项目吗?
A:平台覆盖传统机器人教学与前沿具身智能方向,适配新工科、人工智能教改课题申报。
Q:实验代码是否可以作为学生毕设基础框架?
A:可以,例程为参考框架,鼓励学生替换自研算法、修改任务逻辑,形成原创毕设工作。
Q:有没有配套师资培训支持?
A:提供技术文档、代码讲解,可配合高校开展技术对接培训,协助老师快速熟悉平台。


