

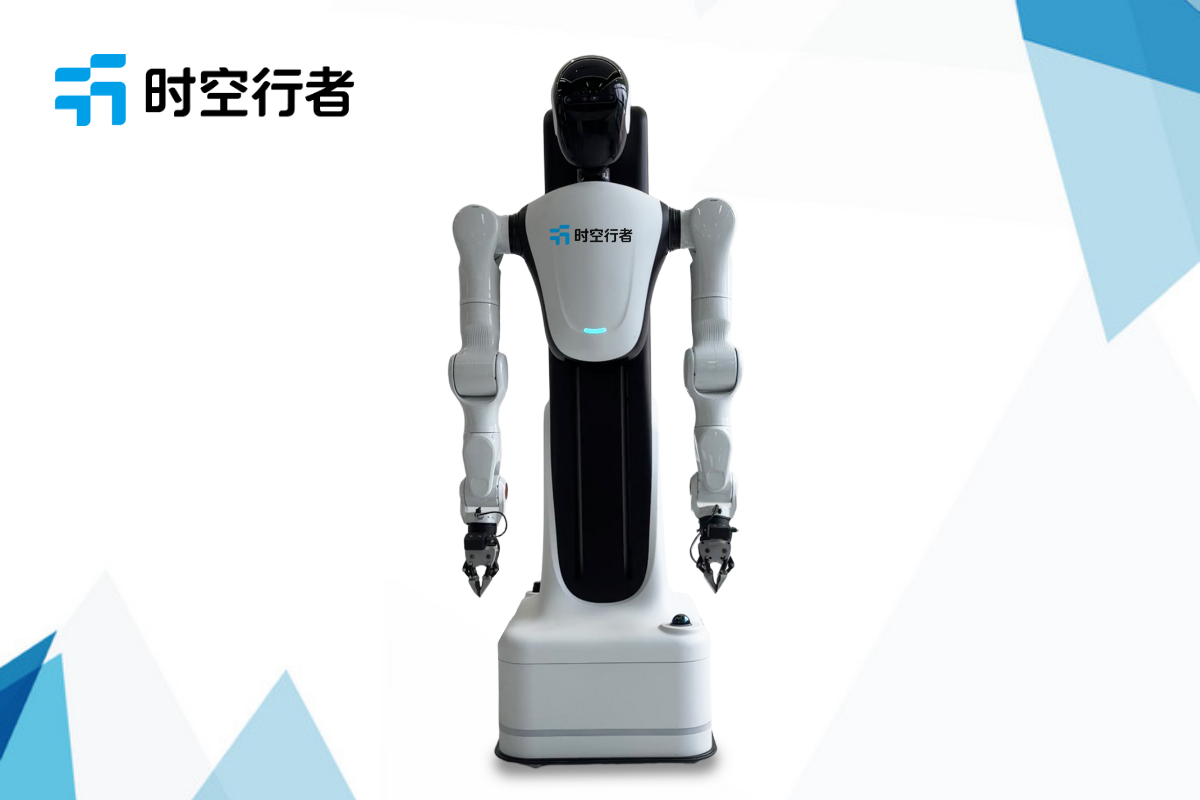
行者 R1 Pro 轮式双臂科研机器人 精密装配柔性操作实验平台
传统位置控制机器人只按照预设轨迹走到固定坐标,对位置误差极其敏感,遇到微小定位偏差、零件公差、物体形变很容易卡死、顶坏工件。在精密插装、零件装配、织物整理、易碎物品操作这类场景,单纯位置控制方案很难落地。
柔顺力控让机器人能够感知接触力,根据力反馈实时调整运动轨迹,允许一定位置偏差,实现 “柔性接触”。高质量力控实验有硬性前提:力传感器采样频率高、信号噪声低、控制闭环延迟小、双臂协同同步。
行者 R1 Pro 双臂内置高频六维力扭矩传感器,原生支持阻抗控制、力位混合控制、力跟踪策略开发,搭配移动底盘与可调躯干,可在空间多点开展装配、柔性交互实验,是柔顺控制与精密操作方向的真机验证平台。
一、力觉柔顺控制,是机器人从 “抓得起” 到 “做得准” 的核心能力
视觉可以告诉机器人目标在哪里,但无法感知接触松紧、装配卡滞、物体形变。 很多装配任务本身就存在位置公差:插头插接口、轴孔配合、小件组装,视觉定位存在厘米甚至毫米级误差,如果机器人刚性顶入,极易损伤工件或者机器人本体。
柔性物体更加特殊:布料、硅胶、软包装,本身没有固定抓取位姿,接触后形态持续变化,必须依靠力反馈动态调整。 柔顺控制算法的研发,不能只在仿真里验证。仿真中的力模型简化、接触摩擦参数理想化,和真实物理接触差异巨大。必须在真机上反复调试力阈值、阻抗参数、力跟踪控制器,观察不同接触状态下的响应效果。
不少科研平台力传感器仅作为安全保护,不开放原始力信号用于控制闭环;R1 Pro 将高频力传感作为核心感知与控制输入,支持研究者自主开发全套力控策略。
二、行者 R1 Pro 高频力传感与双臂力控硬件基础
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,FAST-LIO2 SLAM 定位,多层安全防护,适合长时间力交互重复实验。 力控系统核心配置:
- 双臂末端集成六维力 / 力矩传感器,采样频率 5kHz,力控精度 0.15N / 0.05N・m,力信号信噪比高;
- 支持力位混合控制、阻抗控制、导纳控制、直接力跟踪多种控制框架开发;
- 左右双臂独立力传感,可开展双臂协同力控、协同夹持、协同装配;
- 可升降俯仰躯干拓展作业空间,机器人移动到不同工位,在不同高度台面开展装配任务;
- 力信号与图像、点云统一时间戳,方便开展视觉 - 力觉融合策略;
- 力保护阈值独立可配置,调试力控算法时可以设置柔性上限,防止过大冲击力损坏工件。
整套力控链路底层开放,研究者可以绕开预设控制器,自研上层力控闭环,满足控制理论方向研究。
三、典型柔顺交互与精密装配研究范式
依托 ROS2 解耦架构,可搭建标准化力控实验流程:
- 视觉粗定位:头部 / 腕部相机识别工件、装配孔位,规划接近轨迹;
- 柔顺趋近:切换至阻抗模式,机器人缓慢靠近接触面;
- 力反馈调节:检测到接触力之后,根据力的大小、方向实时微调末端姿态,补偿视觉定位偏差;
- 力跟踪装配:沿着装配方向维持目标接触力,完成插装、推入、贴合动作;
- 回采数据:同步记录关节轨迹、六维力曲线、图像帧,分析装配失败原因(卡滞、侧向力过大、姿态偏斜)。 除刚性小件装配外,还可以开展柔性物体交互实验:夹持软袋、抚平织物、挤压形变物体,研究基于力信号的物体状态识别。
四、适配力控方向主流科研课题
- 机器人阻抗 / 导纳控制器设计、参数自适应优化;
- 轴孔插装、小件精密装配的力跟踪策略;
- 视觉 - 力觉融合的柔顺抓取与装配算法;
- 双臂协同力控、协同负载搬运与交互;
- 基于力信号的物体材质、刚度、形变状态识别;
- 非结构化环境下柔性物体操作(织物、软包装、易碎品);
- 力控大模型、具身智能体端到端力交互决策。
五、R1 Pro 在柔顺力控实验上的差异化优势
第一,高频原生力控闭环,力传感不是附加选配模块,从底层支持力位混合控制开发,区别于很多仅带力超限报警的机械臂;
第二,全身移动 + 可调躯干 + 双力控臂,装配工位不局限于固定单点,可研究移动操作场景下的装配策略,更贴近真实工作站;
第三,双臂都带独立六维力传感,支持双臂协同力交互,很多同价位平台只单臂有力传感; 第四,力数据和多模态感知时间对齐,方便视觉力融合方向研究; 第五,安全和力控解耦,研究者可以自由调试控制参数,同时保留超限保护兜底。
六、力控柔顺操作开发 FAQ
Q:力信号噪声大不大,是否需要额外滤波?
A:出厂信号经过基础预处理,同时开放原始力数据,研究者可以自主实现卡尔曼、低通等滤波算法,适配自己的控制策略。
Q:支持自研力控控制器替换自带控制器吗?
A:支持,ROS2 开放控制接口,可直接下发力矩或者速度指令搭建自定义力闭环。
Q:可以做轴孔装配这类经典力控对比实验吗?
A:非常适合,是力控方向经典验证任务,方便做不同控制器、不同算法的对照实验。
Q:柔性物体操作,力会不会容易震荡?
A:阻抗参数可实时调参,支持在线调试阻尼、刚度,抑制接触震荡。
Q:力控实验数据能否导出做离线分析?
A:力时序数据随 ROS bag 同步录制,可导出 csv 等格式,用于绘图、指标统计、算法复盘。


