

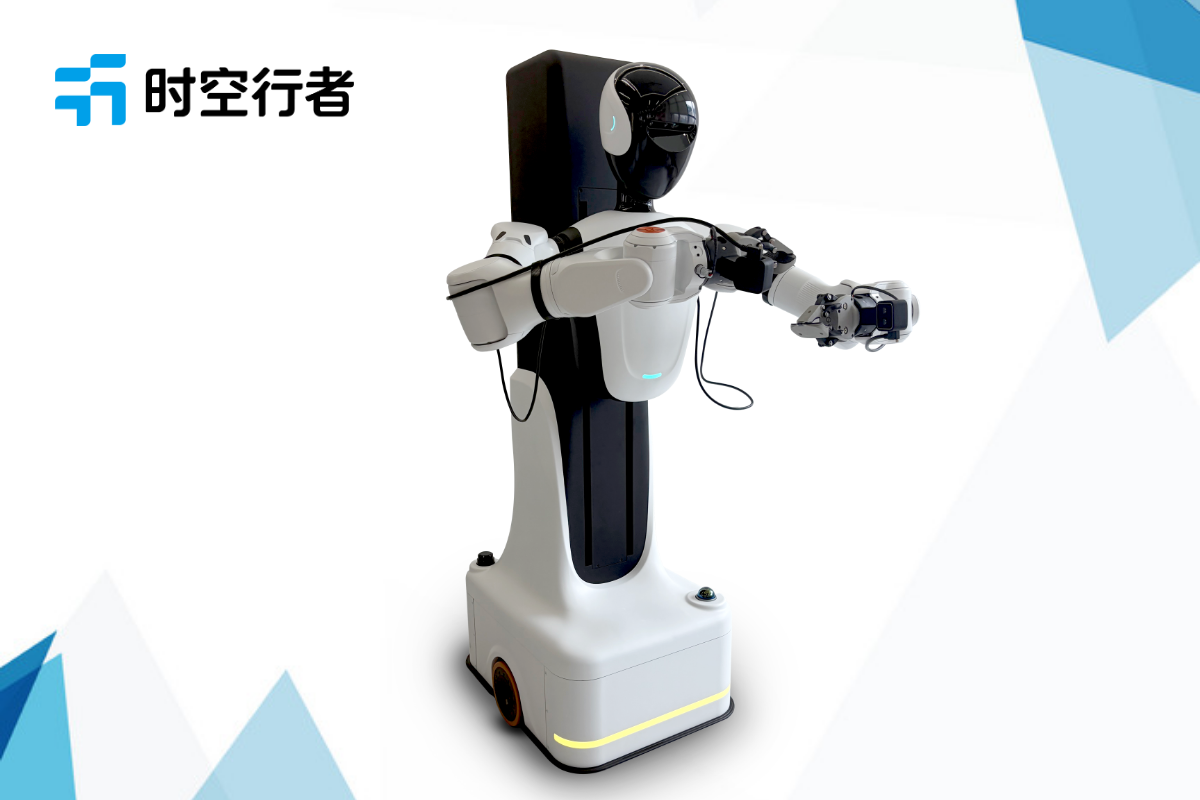
行者R1 Pro 轮式双臂机器人,高校实验室分组实训的标准化多采集平台
在机器人、自动化、人工智能专业的实验教学与本科生、研究生课题研究中,数据采集是高频刚需。不管是 SLAM 建图实验、视觉抓取、力控交互、示教学习还是 VLA 具身智能课题,学生都需要自己采集场景数据、构建专属数据集。
很多高校实验室面临现实难题:设备少、学生多,集中上机时间紧张;数据采集工具零散,学生各自写录制脚本,采集出来的数据格式不统一、时间戳对不齐;新手学生耗费大量时间在数据同步、代码调试上,而不是算法本身;还有部分平台录制功能封闭,学生无法自主启停、筛选、分段采集。
行者 R1 Pro 原生内置标准化多模态录制链路,兼顾分组教学实训与课题自主数采,支持多名学生分时轮换开展采集任务,把实验室设备价值最大化,让学生把精力放在数据标注、算法设计上。
一、高校实验室的核心痛点:学生多、分组实验难,高质量数据集采集门槛高
高校实验室和企业研究院、硕博独立课题组环境差异很大:
- 上机时间集中,一个教学班十几组学生轮流排队,单次实验时长有限,要求上手快、录制操作简单;
- 学生基础参差不齐,低年级本科生不熟悉 ROS 消息、时间同步,自行开发 bag 录制脚本容易出错;
- 课程实验和毕业设计课题采集需求混杂:基础课只需要图像、点云;毕设、研究生课题需要图像 + 深度 + 力信号 + 关节轨迹全套多模态数据;
- 采集后的数据格式混乱,时间不同步、坐标系不统一,后处理、标注、训练额外消耗大量时间;
- 安全管控压力大,学生在调试、反复示教采集的过程中,容易出现碰撞、超限风险。 R1 Pro 把数采能力做成开箱即用的标准化功能,同时保留二次开发接口,适配从本科基础实验到研究生课题的数据采集梯度需求。
二、行者R1 Pro 适配高校教学场景的数采系统设计
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,支持快速换电,FAST-LIO2 SLAM 定位,多层安全防护,适配长时间、多轮次学生轮换采集。 整套数采系统专为教学场景优化:
- 可视化一键录制工具:配套简易可视化面板,学生不用写代码,即可启动、暂停、分段保存数据,支持给不同任务打标签,区分 “抓取、递送、装配、导航” 样本;
- 统一时序同步:头部 RGB-D、腕部双目、激光雷达、六维力传感器、关节位姿、底盘里程计全部共享统一时钟,自动对齐时间戳,输出标准 ROS bag 包;
- 灵活选择采集模态:学生按需勾选需要录制的传感器,可以只录图像做机器视觉课程实验,也可以全开多模态用于模仿学习、VLA 课题;
- 权限分级管理:老师账号可锁定安全参数、设置最大速度、力保护阈值;学生账号仅拥有采集、遥操作示教权限,无法随意修改底层安全配置,降低误操作风险;
- 数据本地分类存储:支持按学生组别、实验项目自动建立文件夹,方便课后导出、拷贝、提交课程作业;
- 配套回放工具:采集完成后,学生在 RViz 或者配套回放工具里复现全过程,查看图像、力曲线、机器人轨迹,直接用于实验报告分析。
三、分组教学模式下,多样化数据采集任务示例
依托这套采集能力,可以支撑不同年级、不同课程的分组实验任务:
✅ 本科低年级(机器人基础、ROS 开发) 分组采集室内场景激光点云、RGB 图像,完成建图、目标检测数据集采集,练习数据查看、话题订阅、bag 包回放。
✅ 本科高年级(机器视觉、移动机器人) 分组采集不同光照、不同摆放角度下的物体抓取图像数据集,采集导航轨迹数据,对比不同环境下 SLAM 效果。
✅ 科创、学科竞赛小组 分组采集全身遥操作示教数据,构建行为克隆数据集,训练自主抓取、物品递送策略,用于竞赛算法验证。
✅ 本科毕设、研究生课题 自主采集视觉 - 力融合装配数据集、柔性物体交互数据集、长时序多步骤任务数据集,支撑 VLA、扩散策略、柔顺控制等课题研究。
同一台机器人,课间轮换给不同小组使用,上一组采集完保存归档,下一组直接新建任务,不用反复重启、重新标定。
四、标准化数据输出,降低学生数据后处理工作量
学生做课题,大量时间消耗在数据清洗、对齐上。R1 Pro 输出的数据包自带完整配套文件:
- URDF 模型、传感器内外参标定文件;
- 每个传感器消息话题规范、命名统一;
- 支持一键导出图像序列、深度图、力信号 CSV 表格,方便导入标注工具、训练框架;
- 提供简易 Python 示例代码,演示如何读取 bag、提取数据、可视化力曲线、抽帧打标。 老师可以直接基于这套标准数据格式,统一课程作业要求,减少各组数据格式不统一带来的批改麻烦。学生也可以在示例代码基础上拓展,学习数据清洗、数据集封装的工程流程。
五、兼顾教学实训与课题科研,一套设备满足两类需求
和单纯的数采工具不一样,R1 Pro 不只是 “录数据”: 采集完成之后,学生可以直接在同一台机器人上,把自己训练好的模型、算法部署上去真机验证,形成采集→标注→训练→真机测试闭环。
基础阶段:学习怎么规范采集数据、理解传感器时序、数据集构建规范;
进阶阶段:自主设计采集方案、设计任务分布、构建小样本数据集,研究小样本具身学习;
前沿方向:采集长时序、多步骤任务数据,开展 VLA、具身智能体相关研究。
实验室不用单独采购数据采集平台 + 算法验证平台,降低设备预算压力。
六、高校分组数采与课程实验 FAQ
Q:多个学生轮流使用,会不会误删别人采集的数据?
A:支持分组目录隔离,每个小组独立存储目录,同时支持老师权限管控,防止误删。
Q:本科生零基础,上手采集难度高吗?
A:可视化面板可以无代码采集;同时提供 ROS 原生话题方案,方便进阶学生学习代码控制录制。
Q:采集的 bag 包可以直接接入开源标注工具吗?
A:可以,标准 ROS2 bag 格式,支持转成图像、视频、时序文件,适配主流开源标注工具。
Q:分组采集的时候,安全保护是否一直生效?
A:安全机制全程开启,碰撞、力超限、软限位保护不会因为开启录制而关闭。
Q:是否支持学生自主设计采集脚本,做自动化批量采集?
A:ROS2 开放接口,学生可以编写 Python/C++ 节点,实现自动触发采集、定时采集、任务完成自动保存,适合研究生课题。


