

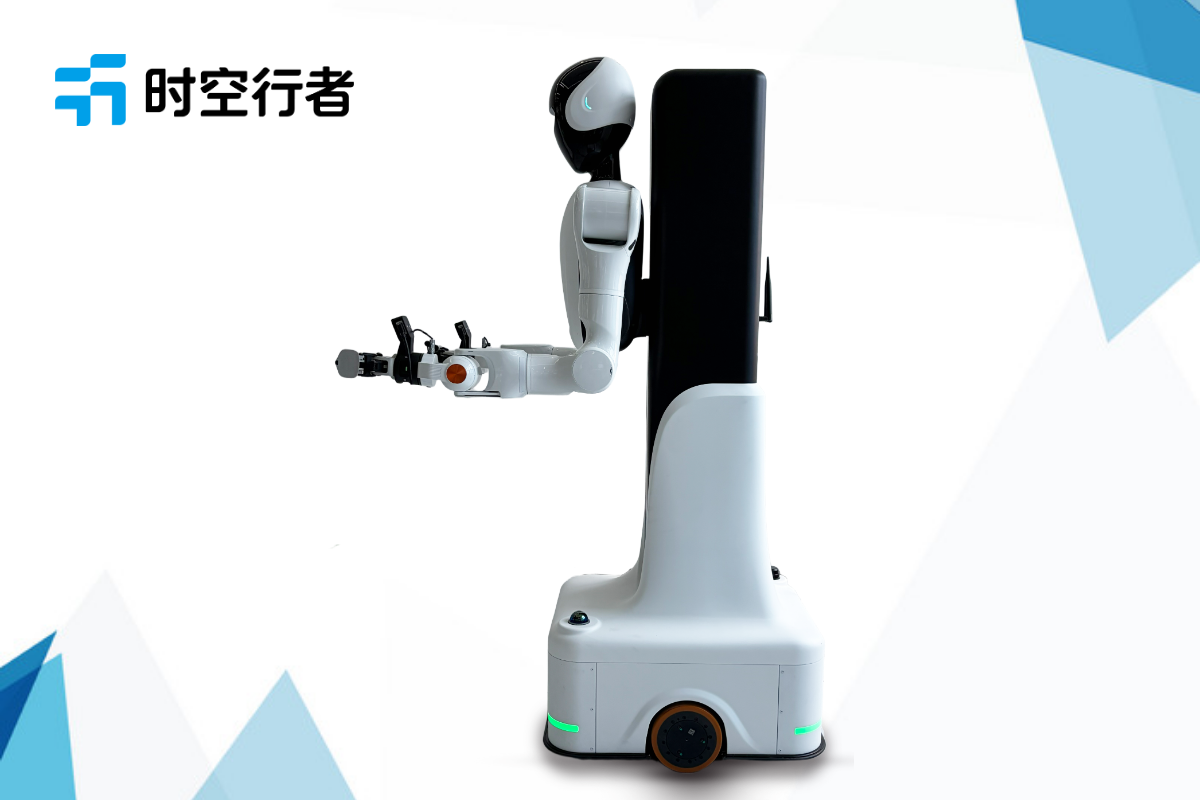
行者R1 Pro 轮式双臂机器人,面向小样本具身智能的任务泛化实验平台
当前主流具身学习方案大多依赖大规模数据集,需要针对每个任务、每一类物体采集几十上百条示教轨迹。一旦更换新物体、调整摆放方式、切换环境布局,模型成功率就大幅下滑,泛化能力不足。
小样本 / 少样本具身学习目标就是:仅依靠少量示范(几条甚至单条示教轨迹),让机器人快速理解新任务,在未见过的物体、新布局环境下完成操作。
这类算法不能只在仿真环境验证。仿真域和真实世界存在显著域差,物体材质、光照、摩擦、接触形变都会影响策略效果。行者 R1 Pro 依托全身遥操作快速示教、多模态同步采集能力,支持 “少量示教→快速学习→跨场景泛化测试” 闭环,是研究小样本具身智能、迁移泛化的真机验证平台。
一、小样本泛化,是具身智能走出固定场景的核心瓶颈
大量具身模型在固定测试集上效果优异,但有很强的 “过拟合” 特性:只适配训练时见过的物体、固定光照、固定摆放位置。
在真实科研与教学场景,我们希望机器人拥有类似人的能力:只演示一次或者几次 “把杯子放到托盘”,换不同款式杯子、托盘位置偏移,机器人依然可以自主完成。
小样本学习研究需要解决一系列难点: 如何从少量轨迹中提取任务本质意图,而不是记忆物体外观和坐标?
如何抑制环境无关干扰,实现跨物体、跨视角迁移?
如何结合语言描述,用文本补充少量视觉示教信息?
如何评估模型泛化能力,区分 “记住样本” 和 “学会任务”?
这些问题必须在真机上做对照实验:固定算法,更换物体、改变环境、打乱布局,统计成功率变化。
行者R1 Pro 完整的全身移动 + 操作能力,支持长序列复合任务的少样本研究,而不局限于单点抓取。
二、行者R1 Pro 适配小样本研究的硬件与数采链路
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,FAST-LIO2 SLAM,多层安全防护,适合大批量泛化对照测试。 平台专为小样本实验设计的能力:
- 快速示教采集:全身遥操作一键录制,单条示教轨迹采集速度快,适合快速生成少量样本,不用花费大量时间采集大规模数据集;
- 完整多模态观测:RGB-D 图像、激光点云、六维力信号、关节 / 底盘轨迹同步打包,为多模态小样本策略提供丰富观测输入;
- 全身动作空间:底盘移动、躯干升降俯仰、双臂协同,支持研究长时序、移动操作一体化任务的小样本学习,区别于固定基座机械臂;
- 灵活的环境可控性:可以快速更换物体、调整摆放位置、切换光照,搭建大量不同的测试分布,用来做泛化评测;
- 本地算力支持快速训练推理:板载算力可以在真机侧完成轻量策略微调,示教结束后立刻测试,缩短实验迭代周期;
- ROS2 模块化架构:感知、示教、策略、执行模块解耦,方便搭建基线算法,开展消融实验。
三、标准化小样本学习实验流程
课题组和学生可以复用这套标准化实验范式:
- 定义目标任务:例如拾取、递送、装配、物品整理;
- 小样本示教:使用遥操作录制 N 条示范轨迹(1-shot、3-shot、5-shot 对照),作为支持集;
- 策略学习:基于少量示教样本,训练 / 微调小样本策略、元学习策略、VLA 提示策略;
- 泛化测试:更换新物体、改变物体摆放位置、调整环境光照,构造查询集,真机上执行任务;
- 指标统计:记录任务成功率、失败类型、完成时长,对比不同算法、不同样本数量下的泛化效果;
- 消融实验:验证视觉、力觉、语言信息分别对少样本泛化的贡献。 整套流程可以交给本科毕设、研究生课题直接落地,也适合课程创新实验、科创竞赛。
四、适配小样本方向主流科研课题与高校毕设选题
- 基于行为克隆的 1-shot / 少样本具身操作学习
- 视觉语言引导下的小样本任务迁移、新物体泛化
- 元学习(Meta-Learning)在移动双臂机器人上的具身策略研究
- 结合力反馈的小样本柔顺操作、柔性物体泛化交互
- 提示学习(Prompt Learning)在 VLA 具身大模型上的少样本适配
- 跨场景、跨物体的抓取位姿估计小样本算法
- 小样本长时序任务规划,多步骤复合任务快速适配
五、R1 Pro 在少样本泛化研究上的差异化优势
第一,支持全身任务的泛化验证,很多同类平台只适合单点抓取小样本,R1 Pro 可以研究 “移动靠近 + 调整姿态 + 操作” 的完整任务迁移;
第二,示教成本低,几分钟就能生成一条高质量多模态样本,方便反复做多组对照实验;
第三,多模态信息齐全,不只依赖视觉,支持力觉、语言辅助提升小样本泛化能力,选题空间更大;
第四,方便构造分布偏移测试集,可快速改变环境条件,严格检验策略泛化能力,避免实验室过拟合;
第五,兼顾科研与教学,研究生做前沿算法研究,本科生也可以基于基线框架完成小样本方向毕设。
六、FAQ
Q:一条示教轨迹大概多久,采集效率怎么样?
A:简单抓取任务十几秒即可完成录制,复合递送、装配任务几十秒,适合快速积累少量样本。
Q:是否支持做 1-shot(单样本)学习实验?
A:支持,录制单条示教 bag 即可作为支持样本,开展单样本迁移实验。
Q:如何区分模型是记住物体还是学会了任务?
A:平台方便构造测试组:更换同类别不同物体、改变位置,通过任务成功率判断泛化能力。
Q:小样本策略可以和 VLA 大模型结合吗?
A:原生支持,可利用大模型作为先验,结合少量示教轨迹做微调、提示学习。
Q:适合用来做对比基线吗?
A:适合,硬件、传感器、时序链路固定,更换不同算法时硬件变量一致,对比实验结论可信。


