

行者R1 Pro 轮式双臂机器人 LLM自然语言任务拆解-长时序具身规划实验平台
传统机器人任务大多是硬编码固定流程:提前写好顺序,只能执行预设动作。一旦用自然语言下达灵活指令,比如 “把桌面上的水杯放到托盘里,再把托盘送到另一侧工作台”,机器人很难自主理解、拆分步骤、处理中间异常。
LLM 大语言模型为具身智能提供了高层推理能力:接收自由文本指令,结合环境感知信息,拆解成导航、识别、抓取、递送、放置等可执行子任务,自主调度执行顺序,遇到失败时重新规划。
高层语言规划 + 底层移动操作的闭环验证,需要一套完整全身机器人载体。行者R1 Pro 打通 “语言输入→任务拆解→感知定位→移动 + 双臂操作→状态反馈” 链路,是 LLM 具身规划方向非常适合高校教学、毕设、研究生课题的真机实验平台。
一、语言驱动具身智能,解决机器人 “听懂指令、自主分步做事” 的难题
端到端 VLA 模型擅长短距离、单步操作;而真实服务场景里大量任务是多步骤、有逻辑依赖的长时序任务,还包含条件判断: “先看看桌面有没有纸盒,如果有,捡起来放到收纳箱,没有就去取水杯”。 这类任务对推理能力要求高,难点集中在:
- 自然语言歧义理解,同一指令多种执行方案;
- 任务依赖关系拆解,判断子任务先后顺序;
- 结合实时环境观测,判断目标物体是否存在;
- 执行失败后的容错、重规划;
- 高层语言规划模块和底层导航、抓取、力控模块的协同调度。 仿真环境缺少真实感知噪声、物体遮挡、定位偏差,很容易高估规划算法效果。R1 Pro 可以在真实半结构化环境中,测试 LLM 规划方案的鲁棒性。
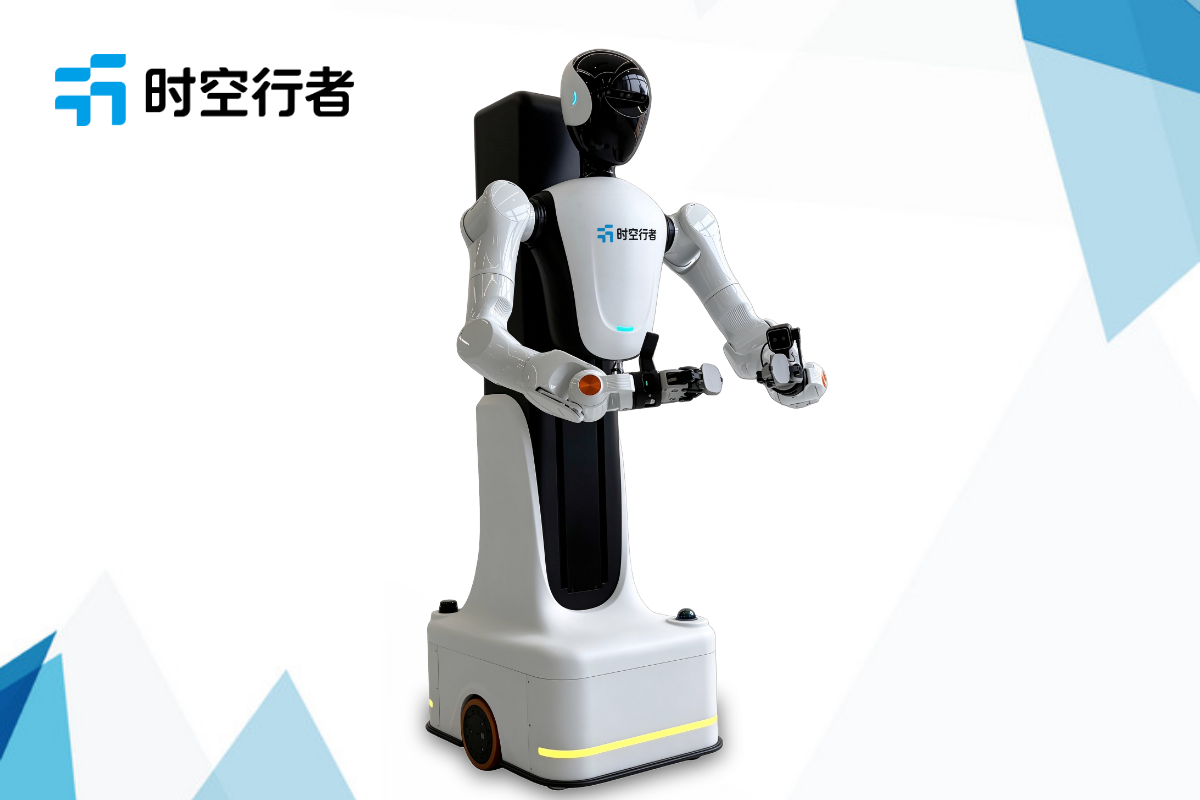
二、行者R1 Pro 适配 LLM 任务规划的软硬件链路
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,FAST-LIO2 SLAM,多层安全防护,适合反复执行链式任务测试。 整套规划链路原生可扩展:
- 语音 / 文本输入入口:搭配多麦阵列,支持语音转文字,接收自然语言指令;也支持直接文本下发,方便批量实验;
- 高层规划接口:ROS2 标准化接口,可对接本地 LLM、API 大模型,自定义 Prompt 模板,完成任务拆解、状态推理;
- 环境感知反馈:实时向大模型回传 SLAM 地图、目标检测结果、机器人当前位置、抓取状态,让 LLM 掌握环境实况;
- 底层执行能力:底盘自主导航、升降躯干调整高度、双臂抓取 / 放置、力控柔顺操作,支撑各类子任务;
- 状态监控与异常反馈:抓取失败、目标丢失、路径遮挡时,向上反馈异常,触发 LLM 重新规划;
- 本地算力可选:既可以调用云端大模型做快速演示,也可以部署开源 LLM 在本地,实现离线语言规划,满足数据保密要求。
规划模块和底层执行解耦,学生可以只聚焦上层 Prompt 工程、规划算法,不用从零开发移动和抓取控制。
三、大语言模型驱动长时序任务的标准实验流程
高校课程、课题研究可以复用这套实验范式:
- 下发自然语言指令:自由文本 / 语音指令,例如 “整理桌面,把杯子放到托盘,把杂物放到收纳盒”;
- LLM 解析与任务分解:大模型输出结构化子任务序列、执行约束、失败处理策略;
- 感知校验:机器人扫描环境,识别目标物体是否存在、位置是否可达;
- 依次调度子任务:自主导航到目标点位、调整躯干高度、双臂执行抓取、递送、放置;
- 执行状态回传:每一步完成或失败,把结果反馈给 LLM;
- 动态重规划:遇到遮挡、物体缺失、抓取失败,由 LLM 判断重试、跳过或者更换方案;
- 指标记录:记录任务完成率、步骤拆解准确率、异常场景处理成功率,用于实验报告与论文分析。
同时支持对照实验:对比不同 LLM、不同 Prompt 策略、有无环境状态反馈对规划效果的影响。
四、适配 LLM + 具身方向科研课题与高校教学、科创选题
✅ 研究生科研方向
- 基于 LLM 的移动双臂机器人长时序任务分解与动态重规划
- 带环境反馈的闭环语言规划,解决自然语言歧义
- LLM+VLA 混合架构:高层语言推理,底层端到端操作
- 大模型容错机制研究,处理抓取失败、目标缺失等异常
- 离线本地开源大模型在具身机器人上的轻量化规划部署
✅ 本科毕设、课程实验、科创竞赛
- 语音指令控制轮式双臂机器人完成多步骤递送任务
- Prompt 优化提升大模型任务拆解准确性
- 基于 LLM 的桌面物品整理机器人系统设计
- 语言指令 + 视觉感知结合的交互式机器人演示系统
五、R1 Pro 在语言任务规划方向的差异化优势
第一,全身一体化执行能力,底盘 + 升降躯干 + 双臂,支持跨点位长时序任务,不局限在固定工作台单点操作;
第二,模块解耦,规划层、感知层、执行层分离,学生可以单独迭代 LLM 规划策略,底层能力直接复用;
第三,支持在线云端 LLM 和本地离线 LLM 两种模式,兼顾课堂演示和涉密课题需求;
第四,自带多模态感知反馈通道,不是单纯 “语言下发固定脚本”,可以做到闭环感知规划;
第五,教学友好,很适合做可视化演示,直观展示 “听懂人话、自主分步干活”,适合机器人公开课、科创展厅展示。
六、LLM 任务规划开发 FAQ
Q:是否自带 LLM,还是需要自己接入大模型?
A:平台提供对接示例代码,支持自主接入各类开源 LLM 或者商用大模型接口,方便学生做对比实验。
Q:指令可以是开放式口语,还是只能固定句式?
A:支持开放式自然语言,依赖 Prompt 和选用的大模型能力,适合研究开放式指令理解。
Q:任务执行中途挡住目标,机器人会怎么处理?
A:感知模块检测状态异常并上报 LLM,由研究者设计重规划逻辑,可配置重试、放弃、询问等策略。
Q:适合用来做科创竞赛作品吗?
A:非常适合,语言交互 + 多步骤操作的展示效果好,同时算法创新空间充足。
Q:可以记录每一步 LLM 输出的任务链,用于实验分析吗?
A:可以,规划日志、指令、子任务序列、执行结果全部可以本地保存导出。


