

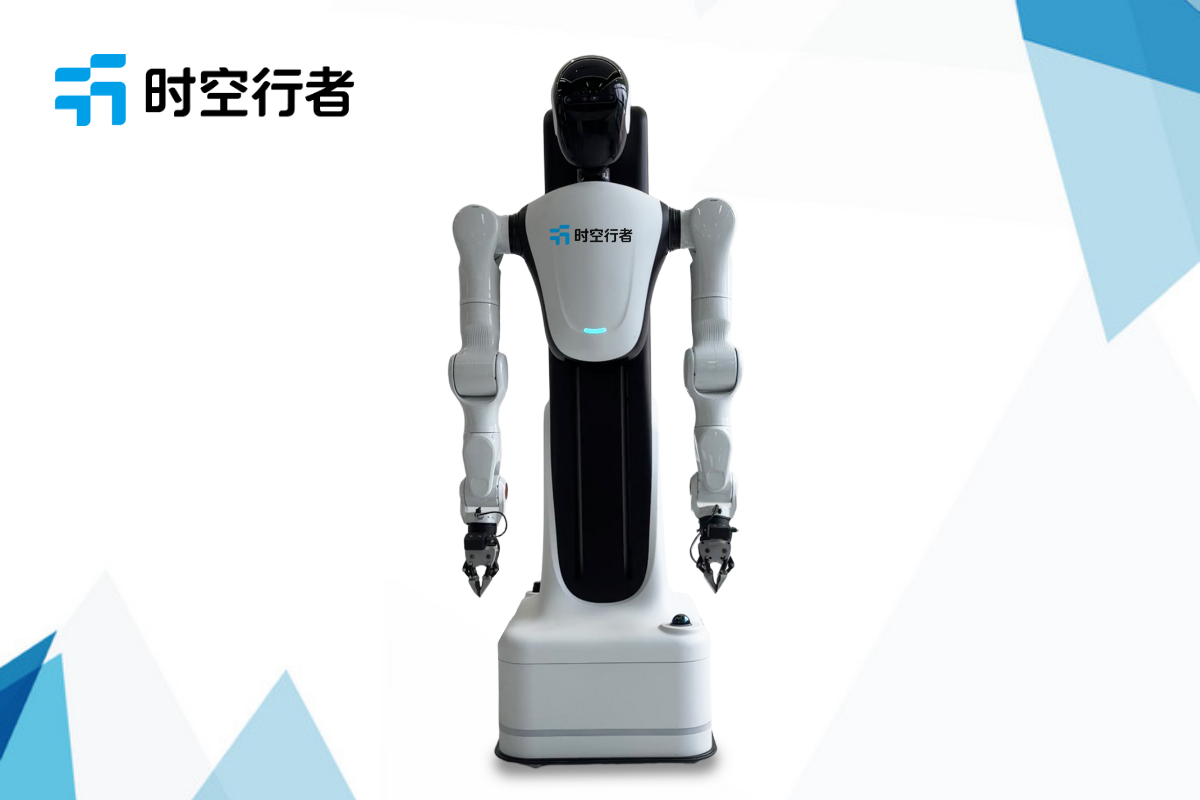
行者R1 Pro 轮式双臂科研机器人 人机共融主动安全感知 动态避障实验平台
传统工业机器人大多部署在安全围栏内,人和机器人物理隔离,依靠硬限位、急停做被动防护。而具身智能移动操作机器人需要在实验室、办公空间、柔性工作站等开放半结构化环境工作,人和机器人会出现在同一空间内协同作业。
人机共融安全不再只是碰撞之后紧急停机,而是提前感知人体、预判风险、动态调整速度、修改轨迹、柔顺降力,在保证安全的前提下尽可能不中断任务。
安全算法的验证不能只依赖仿真,人体运动具备随机性,行走姿态、遮挡、快速靠近等真实场景扰动很难完全复现。行者 R1 Pro 融合激光、视觉、力传感多源感知,搭建多层安全防护底座,支持研究者自主开发、对比各类人机共融安全策略。
一、人机共融,机器人从隔离围栏走向与人协同作业的前提
随着移动操作机器人走向真实场景,“人机同场” 成为常态:学生在机器人旁边调试、科研人员近距离观察装配实验、人机协同完成物品递送。 单纯急停方案有明显短板:一旦触发急停,正在执行的长时序任务直接中断,需要人工复位重启,效率很低。人机共融安全研究追求分级响应:
- 远距离:预警,保持正常任务,提前规划绕行路径;
- 中距离:减速,降低底盘移动速度、降低臂端运动速度;
- 近距离:柔顺约束,限制末端最大速度、限制接触力阈值;
- 发生接触:柔性缓冲,力控下缓慢退让,而不是刚性撞击;
- 极限危险:紧急停机兜底。 要实现这套分级响应,需要解决人体检测、动态目标跟踪、碰撞距离预测、轨迹重规划、力限协同等一系列算法问题。R1 Pro 开放感知数据与安全调度接口,方便研究者自研安全策略,替换默认防护逻辑做对照实验。
二、行者R1 Pro 多模态安全感知体系,分层防护架构
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,FAST-LIO2 SLAM,原生多层安全架构,适合长时间人机交互对照测试。 安全感知硬件与链路:
- 激光雷达全局环境感知:持续检测动态障碍物、人体,输出距离、运动速度,用于底盘动态避障;
- RGB-D 视觉人体检测与跟踪:识别人体关键点、人体区域,区分静态物体和动态行人;
- 末端六维力传感接触感知:发生非预期接触时,实时采集接触力,实现力触发柔顺退让;
- 底盘防撞条、急停按钮:硬件兜底,作为最后一道被动安全防线;
- 安全调度 ROS2 节点解耦:感知检测、风险评估、速度约束、轨迹干预模块相互独立;
- 可配置安全空间:支持自定义安全距离阈值、速度衰减曲线、力限参数,方便不同算法对比。
平台默认自带基础安全策略,同时开放权限,研究者可以关闭默认干预逻辑,接入自己的安全评估算法,做消融对比。
三、人机共融安全策略标准化实验流程
课题组、课程实验可以复用这套实验范式:
- 基线采集:机器人自主执行导航、抓取、装配任务,记录无人员干扰时的任务指标;
- 动态扰动测试:人员以不同速度、不同方向靠近机器人,模拟随机人机交互场景;
- 算法干预:自研安全策略接收感知数据,计算风险等级,下发速度限制、轨迹绕行、力约束指令;
- 数据记录:同步记录人机距离、人体运动速度、机器人速度、接触力、任务是否中断;
- 指标评测:统计安全触发响应时间、是否发生刚性碰撞、任务中断率、安全干预下任务成功率;
- 消融实验:对比单激光感知、视觉 + 激光融合、力觉辅助等不同感知方案的安全效果。
可以用来对比不同避障算法、不同风险评估模型、不同减速策略的优劣。
四、适配人机安全、人机共融方向主流科研课题
- 移动双臂机器人人体检测与动态碰撞预判算法
- 人机共融场景下分级减速、柔顺退让安全策略研究
- 激光 + 视觉多源融合动态障碍物跟踪与避障
- 人机协同作业场景下安全约束的轨迹重规划
- 基于力反馈的机器人接触式柔顺安全交互
- 大模型感知环境风险,实现语义层面人机安全决策
- 人机共融机器人安全评估体系、风险量化研究
五、R1 Pro 在人机共融安全研究上的差异化优势
第一,全身一体化安全验证载体,不止底盘避障,还包含双臂末端操作安全,可研究移动 + 操作联合风险,区别于单独移动底盘或者固定机械臂;
第二,多源感知齐全,激光、视觉、六维力传感同步时序对齐,方便做多模态融合安全算法;
第三,安全策略可插拔,默认防护和自研算法可以快速切换,对照组实验更方便;
第四,兼顾主动预判和被动柔顺,既可以做距离型预避障,也可以做接触后力控退让研究;
第五,适配高校实验室场景,适合开设机器人安全相关课程,给学生直观展示人机共融防护逻辑。
六、人机主动安全开发 FAQ
Q:能不能关掉自带安全策略,跑自己的算法?
A:支持,可通过配置切换,保留硬件急停兜底,上层速度、轨迹干预交由自研算法处理。
Q:可以区分人和普通障碍物吗?
A:视觉人体检测模块支持识别行人,和桌椅、箱子等静态障碍物区分,方便差异化安全策略。
Q:机器人在执行装配力控任务时,安全限力会不会冲突?
A:安全力阈值和任务力控阈值分层配置,安全阈值优先级更高,防止超限风险。
Q:适合做安全方向的本科毕设吗?
A:非常适合,选题方向清晰,实验场景容易搭建,指标好量化,论文素材充足。
Q:动态避障是否支持绕开移动的人,而不是直接停下?
A:支持,结合规划模块可以实现动态绕行策略,由研究者开发对应的重规划算法。


