

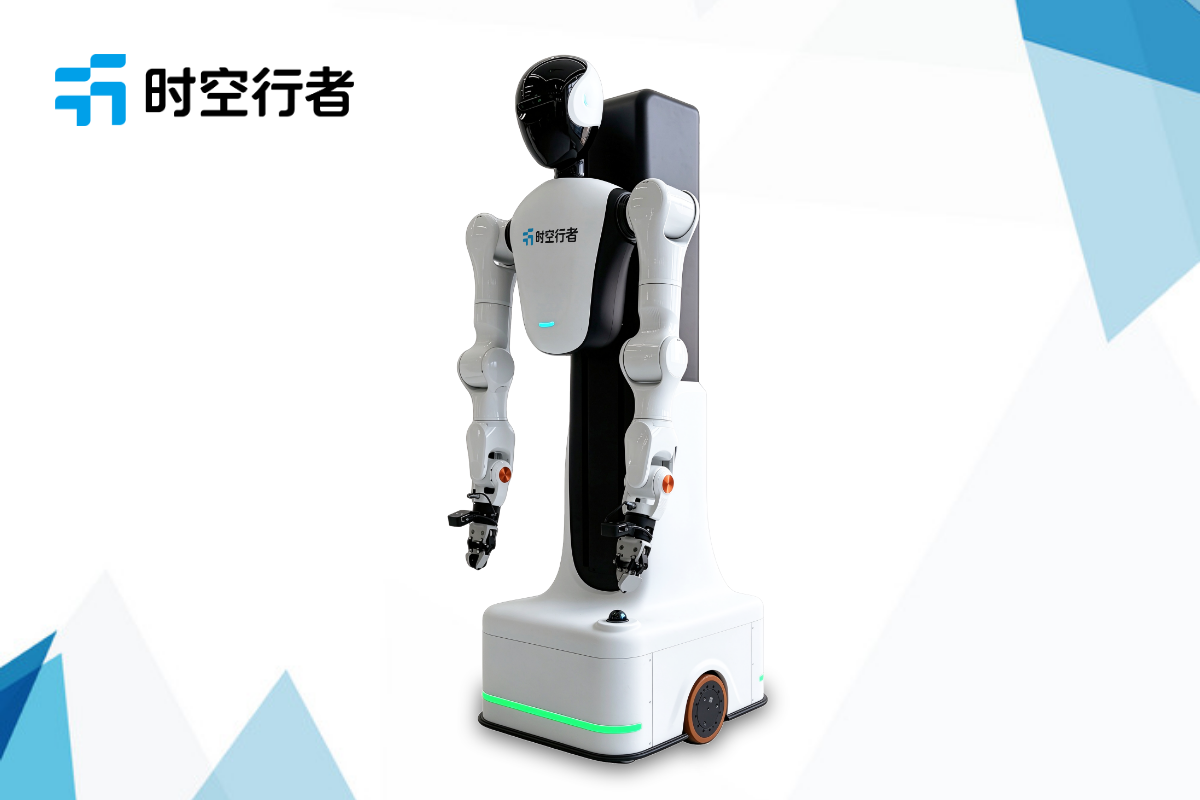
行者R1 Pro 轮式双臂科研机器人 多机集群协同实验平台
单机机器人的能力边界是有限的:单台机器人很难同时完成多点物料转运、大件物体搬运、分区环境巡检、并行装配作业。多机器人集群协同,就是让多台机器人通过网络互通状态、协商任务、配合动作,把复杂任务拆分给不同机器人并行执行,甚至合力完成单机无法实现的重载协同操作。
集群算法在仿真里很容易跑通,但真机落地会遇到通信时延、定位漂移、感知不一致、动作同步误差等现实问题。仿真中的理想通信、无噪声定位,和真实局域网下的多机交互差距巨大。
行者 R1 Pro 原生支持 ROS2 分布式组网,单台具备移动 + 双臂操作能力,多台组网后可以搭建集群实验环境,开展任务分配、编队、协同夹持搬运、分布式感知融合等方向的真机对照实验。
一、从单机具身智能到多机集群,协同是规模化落地的关键
单机具身智能重点解决 “一台机器人怎么看懂环境、完成操作”;集群协同研究的是 “一群机器人怎么互相配合”。 集群研究需要解决一系列典型难点:
- 任务分配:全局任务拆解,根据各机器人位置、负载、空闲状态分配子任务,避免冲突、资源浪费;
- 编队控制:多机器人保持队形移动,协同巡勘、协同运输;
- 协同操作:两台或多台机器人配合夹持大件物体,同步运动,控制接触力、避免相对滑移;
- 分布式感知:各机器人本地感知信息汇总,构建全局一致地图、环境状态;
- 冲突消解:多机器人路径交汇、目标争夺时自主协商避让;
- 通信容错:网络抖动、单台机器人失联时,集群策略降级、重分配任务。 很多集群平台只有移动底盘,缺少操作臂,只能做巡检、编队;R1 Pro 自带双臂 + 力传感,把集群研究延伸到协同操作层面,选题空间更大。
二、行者R1 Pro 集群组网通信与协同硬件基础
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,FAST-LIO2 SLAM 定位,多层安全防护,适合多机长时间并行实验。 集群协同核心支撑能力:
- ROS2 原生分布式通信:依托 DDS,局域网内多台 R1 Pro 自动发现、话题互通,支持状态广播、指令下发、感知数据共享;
- 统一时空基准:支持 NTP 时间同步,各机器人 SLAM、图像、力传感时间戳对齐,方便多机感知融合;
- 独立定位 + 全局配准:每台机器人独立 FAST-LIO2 建图,支持子图融合、全局坐标对齐,实现同一坐标系下协同;
- 双臂力感知协同:多机协同夹持大件物体时,每台末端六维力传感器实时反馈夹持力,用于协同力控、负载均衡;
- 分层架构:支持中心化调度(上位机统一分配任务)、分布式自主协商两种模式;
- 独立安全隔离:每台机器人自带独立安全防护,单台故障不会直接造成集群连锁风险,适合学生调试。
每台机器人是一个完整的移动操作智能体,不是单纯的执行端,可以自主感知、局部决策,再配合集群调度。
三、多机器人集群标准化实验范式
课题组、科创团队可以直接复用这套实验流程:
- 组网与坐标对齐:多台机器人接入同一局域网,时间同步,完成地图配准,统一全局坐标系;
- 任务下发:加载调度算法,输入全局任务(分区巡检、多点取放、大件协同搬运);
- 任务协商分配:中心化 / 分布式算法根据各机器人位置、负载、状态分配子任务;
- 并行执行:各机器人自主导航、感知、抓取操作;协同搬运任务下同步轨迹、均衡夹持力;
- 冲突检测与重调度:检测路径冲突、目标抢占、机器人失联,触发重新分配;
- 数据采集评估:记录任务完成总耗时、任务均衡度、冲突次数、协同力曲线、通信时延;
- 消融对照:对比不同分配算法、编队策略、通信拓扑下的集群性能差异。
这套范式非常适合机器人竞赛、毕设、研究生论文对照实验。
四、适配多智能体、集群协同主流科研课题
✅ 研究生科研方向
- 多移动双臂机器人分布式任务分配、路径协同规划
- 多机器人协同夹持搬运、协同力控负载均衡策略
- 多智能体强化学习用于集群协同决策
- 分布式 SLAM、多机器人感知融合、全局地图构建
- 集群通信时延下的协同控制、容错降级策略
- 多机器人编队控制、动态队形变换算法
✅ 本科毕设、科创竞赛选题
- 多机器人协同物料分拣与转运调度系统
- 基于 ROS2 的多机器人编队巡勘与障碍物协同检测
- 双机器人协同夹持大件物体搬运控制
- 多智能体拍卖算法在机器人任务分配中的应用
五、行者R1 Pro 在多机协同研究上的差异化优势
第一,集群单元是完整移动操作臂,区别于只有底盘的集群平台,既能做编队调度,又能做多机协同操作、协同力控;
第二,DDS 分布式通信原生支持,不用额外搭建复杂中间件,快速搭建集群实验环境;
第三,自带独立六维力传感,支撑协同夹持、负载均衡这类高阶协同操作研究;
第四,支持中心化和分布式两种架构,方便对比不同多智能体决策范式;
第五,单机独立安全,学生调试集群算法时风险可控,适合实验室教学与科创项目。
六、集群协同组网开发 FAQ
Q:组网需要额外服务器吗?
A:两种模式:分布式模式不需要中心服务器;中心化调度可以用一台上位机作为调度节点。
Q:多台机器人地图怎么合并到同一个坐标系?
A:支持外部配准标定,也可以开展子图融合、分布式建图算法研究。
Q:可以做两台机器人协同抬取物体吗?
A:可以,双臂自带力传感,可做同步轨迹 + 夹持力均衡协同控制。
Q:网络延迟高的时候,集群策略会不会失效?
A:ROS2 DDS 本身有 QoS 策略可调,同时适合研究通信时延下的鲁棒协同算法。
Q:最少需要几台机器开展集群实验?
A:2 台即可完成协同搬运、双机任务分配实验;3 台及以上适合复杂集群调度、编队实验。


