

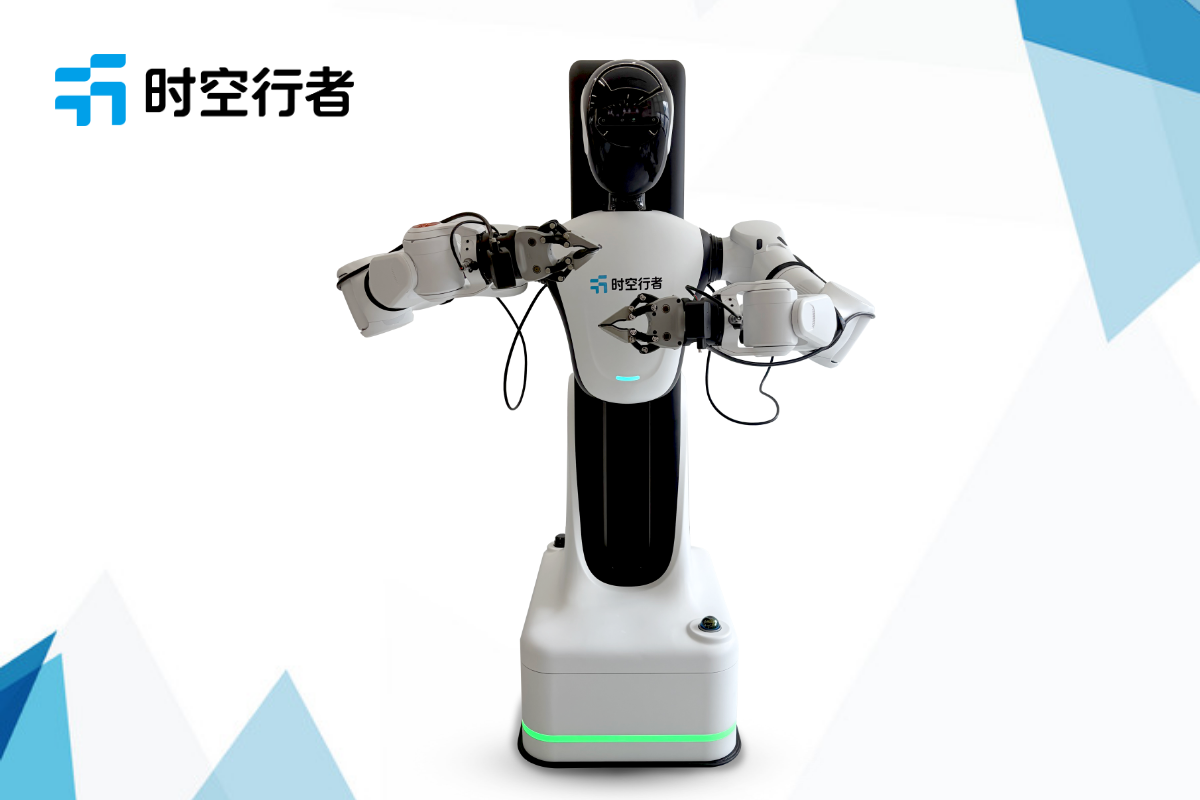
行者R1 Pro 轮式双臂科研机器人:面向视触融合的触觉感知与稳定抓取实验平台
视觉感知可以看到物体的外形、位置,但是很难感知接触细节:抓取时是否打滑、接触区域受力分布、物体软硬、表面纹理、是否发生形变。很多时候视觉看起来抓稳了,实际提起之后物体滑落,尤其针对软质物品、易碎品、光滑曲面物体。
触觉感知弥补视觉的短板:通过触觉阵列采集接触压力分布、纹理信息,识别滑移、判断接触状态、区分材质软硬,配合视觉形成视触融合感知,让机器人像人手一样感知接触。
触觉算法对真机测试依赖性极强,仿真很难还原真实接触纹理、摩擦、形变。行者 R1 Pro 预留末端触觉传感器扩展接口,和原有六维力、视觉、激光感知链路时序对齐,为视触融合抓取、触觉识别、滑移抑制算法提供真机验证底座。
一:只靠视觉存在局限,触觉是机器人理解物理接触的关键感官
在半结构化场景抓取任务里,视觉容易受光照、遮挡、反光影响,而且无法直接获取接触层面信息: 光滑塑料、软海绵、易碎玻璃、柔性织物,外观接近,但抓取策略完全不同; 物体轻微滑移时,视觉很难及时捕捉,等到视觉识别到滑落,往往已经来不及调整夹持力; 柔性物体抓取过程中会挤压变形,需要根据接触压力分布动态调整夹持力度。 触觉研究的典型目标:
- 抓取瞬间判断是否有效接触,避免空抓;
- 实时检测滑移,动态调整夹持力,防止滑落;
- 根据触觉纹理、压力信号识别物体材质、软硬属性;
- 视触融合,提升遮挡、弱光环境下抓取稳定性;
- 基于触觉信号完成柔性装配、精细接触交互。 单纯固定基座机械臂只能做桌面触觉抓取;R1 Pro 是移动操作平台,还可以研究 “移动过程中带载抓取、动态扰动下触觉稳定握持” 这类更贴近真实场景的课题。
二:行者R1 Pro 触觉扩展方案与多模态接触信号链路
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,FAST-LIO2 SLAM,多层安全防护,适合长时间反复抓取交互实验。 整套触觉感知链路设计:
- 末端快换扩展接口:支持各类阵列触觉传感器、柔性触觉皮肤快速集成安装在夹爪末端;
- 统一时序同步:触觉信号、RGB-D 图像、腕部六维力传感器、关节状态共用同一时间戳,方便视触、力触融合;
- 标准化 ROS2 数据输出:触觉压力分布图像、压力值、原始采样信号封装为 ROS 话题,方便算法订阅处理;
- 和原有柔顺力控联动:触觉检测到滑移后,可向上层控制节点下发信号,自动增大夹持力或者调整姿态;
- 本地数据录制:触觉数据可以和 RGB、点云、力信号一起打包存入 bag 包,用于数据集构建、离线训练;
- 独立算力分流:触觉采集预处理可在边缘侧完成,降低主计算节点负载。
研究者可以自行更换不同方案的触觉传感器,对比不同触觉硬件、不同融合算法的效果。
三:视触融合触觉感知标准化实验流程
课题组、课程实验可以直接复用这套范式:
- 标定校准:完成触觉传感器标定,消除零点漂移,对齐视觉相机与触觉坐标系;
- 单模态基线实验:仅使用视觉抓取,记录各类物体抓取成功率、滑移失败率;
- 采集触觉样本:抓取不同材质、软硬、纹理物体,采集压力分布、滑移时序数据,构建触觉数据集;
- 算法开发:训练材质分类模型、滑移检测模型、视触融合抓取策略;
- 对照测试:同一批物体,分别使用纯视觉、纯触觉、视触融合方案开展抓取测试;
- 扰动测试:带载移动、轻微晃动,验证滑移抑制策略在动态条件下的稳定性;
- 指标统计:抓取成功率、滑移检出时延、材质识别准确率、柔性物体破损率,完成消融实验。
四:适配触觉感知方向科研课题与高校毕设选题
✅ 研究生科研方向
- 视触融合的机器人稳定抓取与滑移检测算法
- 基于触觉阵列信号的物体材质、软硬纹理识别
- 柔性物体抓取下触觉反馈自适应夹持力控制
- 弱光、遮挡场景下触觉补偿视觉感知缺陷
- 触觉时序信号小样本分类、触觉表征学习
- 移动操作场景下动态握持的触觉鲁棒控制
✅ 本科毕设、科创竞赛选题
- 基于触觉传感器的防滑移抓取机器人系统
- 视触融合目标抓取稳定性对比实验
- 触觉信号采集与材质分类识别系统设计
- 柔性物品自适应夹持力反馈控制
五:行者R1 Pro 在触觉感知研究上的差异化优势
第一,移动操作一体化载体,不局限于固定工作台静态抓取,可以研究移动过程中的握持稳定性;
第二,多感知通道时序对齐,触觉、力觉、视觉天然同步,大幅降低视触 / 力触融合的数据预处理工作量;
第三,末端开放扩展,兼容市面主流触觉方案,方便做硬件对比实验;
第四,可和原有柔顺力控联动,形成 “六维力 + 阵列触觉” 双层接触感知,研究更精细的接触交互;
第五,适配高校教学,学生可以直观对比 “只看” 和 “触摸感知” 两种模式的差异,适合感知类课程演示。
六、触觉感知开发 FAQ
Q:平台自带触觉传感器吗?
A:本体不标配触觉传感器,预留标准安装与通信扩展接口,支持自研或外购触觉模块快速接入。
Q:触觉数据能不能和图像、力信号一起录进同一个 bag?
A:可以,统一时间戳同步录制,直接用于训练视触融合模型。
Q:滑移检测算法是内置的吗?
A:平台只负责原始触觉信号输出,滑移检测、材质识别算法由开发者自主实现,方便各类算法对比。
Q:触觉信号延迟高吗?
A:取决于选用的触觉硬件,链路支持低延迟转发,适合实时反馈控制。
Q:适合做柔性物体、易碎品抓取实验吗?
A:非常适合,触觉反馈可以用来控制夹持力度,降低挤压破损风险。


