

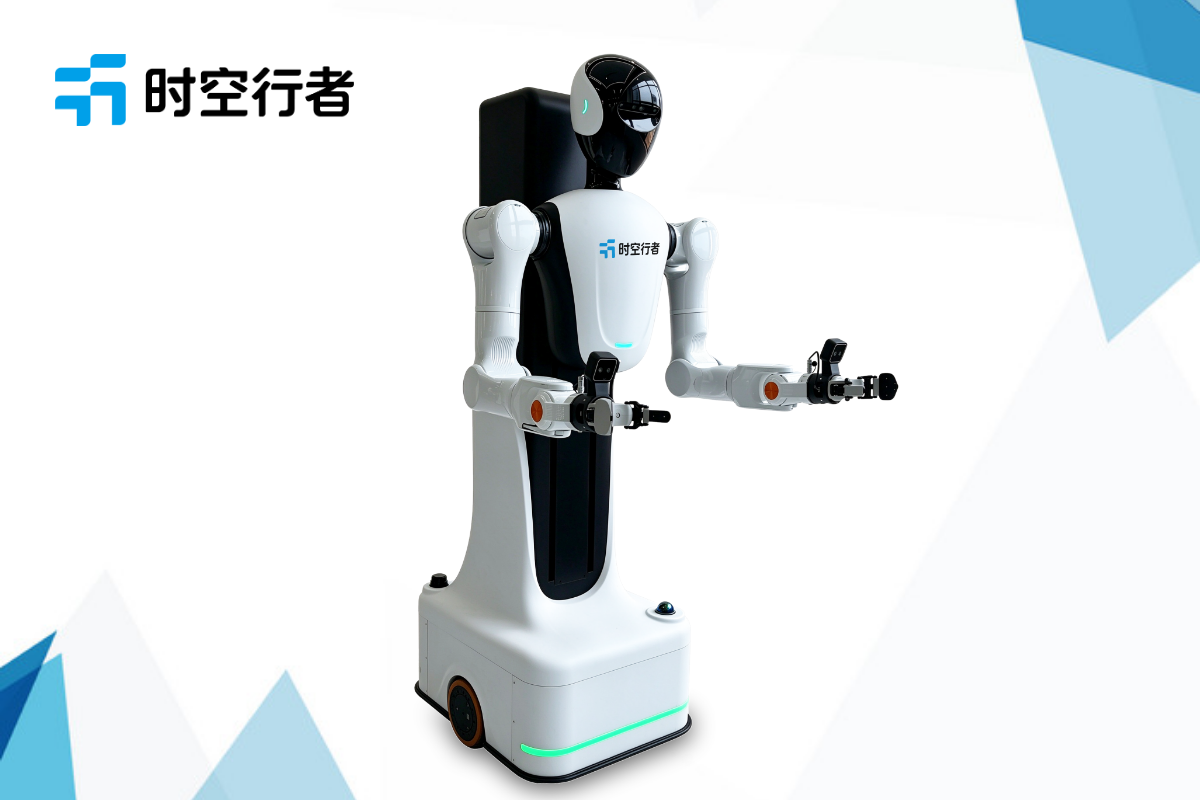
行者R1 Pro 轮式双臂机器人|VR 沉浸式遥操作示教科研平台
传统机器人编程方式,大多是通过示教器逐点拖拽、代码编写轨迹,面对复杂接触类操作、柔性物体交互、多步骤长时序任务,调试周期长、对操作人员的机器人编程能力要求高。
VR 沉浸式遥操作示教,让研究者以第一视角控制机器人全身运动,直观完成抓取、放置、装配、整理等交互动作,平台同步记录机器人所有感知、运动、力控时序数据,再通过行为克隆等模仿学习算法,让机器人自主复现学到的操作技能。
仿真环境的示教数据缺少真实物理交互信息,力反馈、接触形变、传感器噪声无法复刻。行者 R1 Pro 打通 VR 遥操作、多模态录制、轨迹回放、模型训练、真机复现完整链路,为示教学习、行为克隆、远程主从控制等方向提供真机实验底座。
一、示教学习是降低机器人编程门槛、快速习得操作技能的有效路径
具身智能希望机器人学会各类物理操作技能,其中模仿学习(示教学习)是主流路线之一:人类示范动作,机器人从示范数据中学习策略,而不是逐行编写控制逻辑。 常规示教方案存在不少短板:
- 手持示教器点位示教,不直观,很难复现连续柔顺交互;
- 普通主从控制大多只控制机械臂,无法同步控制底盘移动、躯干升降俯仰;
- 数据采集零散,图像、深度、力信号、关节轨迹时间戳难以对齐,后期标注成本高;
- 缺少沉浸式第一视角,操作员很难感知机器人末端的空间遮挡。
VR 遥操作的优势就是全身沉浸式示教:操作员通过 VR 头显获取机器人端第一视角画面,手柄同步映射双臂、夹爪动作,同时控制底盘移动、躯干升降俯仰,实现移动 + 操作一体化示范。 采集得到的示教数据,可用于行为克隆、条件行为克隆、扩散策略、轨迹优化等算法训练,让机器人自主复刻整套操作流程。
二、行者R1 Pro VR 全身遥操作硬件与数据采集链路
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,FAST-LIO2 SLAM,多层安全防护,适合大批量示教采集实验。 整套 VR 遥操作与示教采集链路:
- 第一视角可视化传输:机器人头部、腕部相机画面实时推流至 VR 头显,操作员沉浸式观察操作空间;
- 全身映射控制:VR 手柄姿态映射双 7 自由度力控协作臂,支持夹爪开合控制;同时支持底盘导航、躯干升降俯仰联动控制;
- 力反馈回传:腕部六维力传感信号可回传至 VR 手柄,操作员感知接触力度,实现柔顺示教;
- 多模态同步录制:示教过程自动录制 RGB-D 图像、激光点云、关节轨迹、力力矩、夹爪状态、底盘位姿,统一时间戳打包为 ROS2 bag 包;
- 轨迹回放模块:支持离线回放示教轨迹,可单独回放双臂、底盘或者躯干动作,便于调试;
- 安全实时拦截:遥操作全程保留安全防护,超限、碰撞风险会自动减速或停机,防止误操作损坏设备。
整套链路开箱即可使用,不用自行开发主从通信、图像传输、时序对齐模块。
三、VR 示教 + 行为克隆标准化科研实验流程
课题组、课程实验可直接复用这套范式:
- 系统标定:VR 手柄、机器人本体、相机内外参标定,完成动作映射校准;
- 场景搭建:布置半结构化操作场景,确定目标任务(物品分拣、装配、柔性物体搬运等);
- 多组示教采集:操作员通过 VR 沉浸式示范,采集多组不同姿态、不同扰动下的示范轨迹;
- 数据清洗与标注:筛选有效示教样本,剔除失败样本,构建行为克隆数据集;
- 策略训练:基于示范数据训练行为克隆、扩散策略等模仿学习模型;
- 真机自主复现:部署训练后的策略,机器人无人工干预自主执行任务;
- 扰动测试:改变物体初始位置、增加遮挡,测试模型泛化能力;
- 消融对比:对比点位示教、键盘遥操作、VR 沉浸式示教三种数据源训练策略的成功率。
可量化指标:示教采集效率、任务复现成功率、抗扰动能力、轨迹柔顺度。
四、适配示教学习、模仿学习方向科研选题
✅ 研究生科研方向
- 基于 VR 全身遥操作的移动双臂机器人行为克隆策略研究
- 带力反馈的沉浸式示教,面向柔性物体操作的模仿学习
- 多模态示教数据下的条件行为克隆、任务泛化优化
- 示教轨迹去噪、轨迹优化与异常样本过滤算法
- 主从遥操作时延补偿、力反馈双向控制研究
- 少样本场景下,基于少量 VR 示教样本的技能迁移
✅ 本科毕设、科创竞赛选题
- VR 遥操作示教与机器人抓取行为克隆系统实现
- 基于 ROS2 的遥操作示教数据采集与回放平台
- 带力反馈的沉浸式示教装配机器人
- 不同示教方式对机器人模仿学习效果影响对比实验
五、行者R1 Pro 在 VR 遥操作示教研究上的差异化优势
第一,全身一体化遥操作,不止控制双臂,支持底盘、躯干、双臂协同示教,适合移动操作一体化任务,区别于固定机械臂 VR 示教;
第二,原生支持力反馈闭环,操作员可以感知接触力,更容易示范柔顺、精密交互动作;
第三,多模态数据自动时序对齐,输出标准 bag 包,采集的数据可以直接喂给模仿学习模型,省去大量数据对齐开发;
第四,支持两种模式:纯遥操作控制、示教数据采集 + 自主复现,同时满足主从控制研究和模仿学习研究;
第五,和平台 VLA、LLM、主动学习等方向兼容,可做 “示教预训练 + 大模型任务调度” 组合课题。
六、VR 遥操作与行为克隆开发 FAQ
Q:VR 遥操作是标配吗?
A:VR 遥操作系统为配套方案,配套完整映射、推流、录制工具链,开箱即可开展示教采集。
Q:采集的 bag 包能不能直接用于行为克隆训练?
A:可以,所有传感器、关节、力信号时间戳同步,支持直接提取轨迹和图像样本训练。
Q:遥操作的时候可以关闭底盘控制,只控制双臂吗?
A:支持,可灵活切换控制域:仅双臂、双臂 + 躯干、全身(底盘 + 躯干 + 双臂)。
Q:力反馈可以关闭吗?
A:可以,支持开启 / 关闭手柄力反馈,适配不同实验需求。
Q:示教轨迹能不能二次修改?
A:支持导出轨迹,可做离线轨迹裁剪、插值、优化,再下发机器人回放。


