

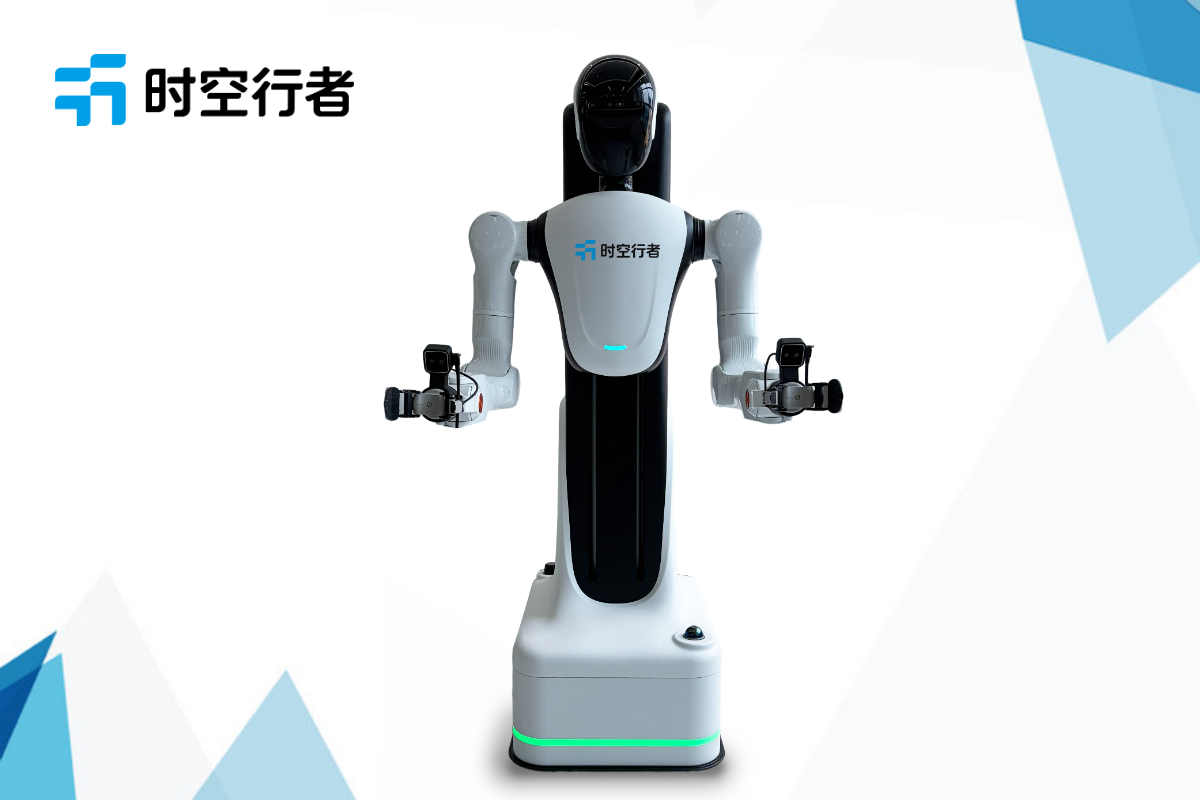
行者R1 Pro 轮式双臂机器人|高校机器人与具身智能科研教学一体化实验平台
机器人工程、人工智能、自动化等专业正在增设移动机器人、多模态感知、具身智能、机器人学习相关课程。很多高校实验室会遇到一个共性难题:教学设备偏向基础演示,无法支撑研究生前沿算法科研;而高端科研平台门槛高、缺少配套教学例程,本科生上手困难,教学和科研两套设备重复投入。
行者 R1 Pro 定位科研教学一体化,兼顾低年级基础实训、高年级综合实验、本科毕业设计、研究生算法研究、学科竞赛五类场景,配套完整的实验例程、开发文档、数据集采集工具链,依托 ROS2 开源框架,实现 “一台设备、分层教学、梯度科研”,适配高校具身智能实验室建设需求。
一、高校具身智能方向,科研与教学一体化平台的建设痛点
当前高校搭建机器人、具身智能实验室,普遍存在这些痛点:
- 设备割裂:基础教学小车、桌面机械臂只能做简单演示,无法开展移动 + 双臂协同、力控交互、VLA 大模型真机部署等前沿课题;
- 上手门槛两极分化:纯自研平台缺少教程、例程,学生调试周期长,课程难以落地;商用工业机器人封闭度高,不允许底层算法修改,不适合科研;
- 实验链路断层:教学只停留在感知、规划单点实验,缺少从数据采集、模型训练、真机部署、闭环迭代的全链路实验;
- 竞赛与课题适配不足:各类机器人竞赛、大创项目、研究生论文,需要移动操作、多模态交互、示教学习等复合任务载体;
- 师资配套压力大:老师需要花费大量时间搭建软件环境、调试传感器时序、编写实验脚本,挤占教学和科研时间。
行者R1 Pro 从底层设计上打通教学与科研的需求边界,硬件、软件、配套资源同步面向课程实训和前沿算法验证。
二、行者R1 Pro 适配高校教学的硬件与配套教学资源体系
整机尺寸 900×550×1620mm,底盘自重 150kg,额定载重 100kg,最高移动速度 1.8m/s,续航 4 小时,FAST-LIO2 SLAM,多层安全防护,适配实验室多人轮换教学调试。 面向高校教学的整套支撑体系:
- 分层硬件能力
- 底盘导航模块:用于移动机器人、SLAM、自主避障课程实验;
- 双 7 自由度力控协作臂 + 六维力传感器:开展运动学、轨迹规划、阻抗力控、柔顺装配实验;
- 多相机 + 6 麦阵列:视觉检测、深度感知、语音交互、多模态融合实验;
- 本地高算力单元:支持 LLM、VLA 等具身大模型本地部署实验;
- VR 遥操作套件:示教采集、模仿学习、主从控制实验。
- 配套教学资源(官网科教配套)
- 分级实验例程:基础 ROS2 通信、SLAM 建图、双臂运动学、抓取规划、力控交互、VR 示教、大模型部署等;
- 完整 URDF、驱动源码、ROS2 功能包,支持学生二次修改;
- 实验指导书、数据集采集脚本、数据回放工具、评测脚本;
- 技术支持,面向任课教师提供培训、实验方案定制,方便开设课内实验、开放实验室项目。
- 安全设计适配教学场景 急停、安全触边、力超限保护、速度软限制,学生操作误触发时风险可控,适合课堂多人上机训练。
三、分层递进式课程实验与科研训练范式
按照本科低年级→高年级→研究生的梯度设计实验,课题组可以直接落地到课程大纲:
第一层:基础认知实验(低年级、机器人导论、ROS 入门)
机器人坐标系、DH 参数、ROS2 话题通信、激光 SLAM 建图、底盘导航、相机标定、关节轨迹控制。
第二层:综合技能实验(专业课、移动机器人、机器视觉)
目标检测、深度点云处理、双臂抓取规划、阻抗柔顺控制、语音指令交互、简单物品分拣。
第三层:综合创新实验(大创、课程设计、学科竞赛)
VR 示教 + 行为克隆、半结构化场景整理、力控轴孔装配、LLM Agent 任务调度、无序堆垛抓取。
第四层:前沿科研实验(本科毕设、研究生课题)
Sim2Real 域自适应、世界模型、主动学习、多模态数据飞轮、VLA 模型真机迭代、多机器人协同。
整套训练链路循序渐进,学生从调用现有节点,逐步过渡到自研算法、做消融实验、产出论文成果。
四、适配本科实训、毕设、研究生课题、学科竞赛选题方向
✅ 本科课内实验、课程设计、大创项目
- 基于 ROS2 的移动机器人 SLAM 导航与动态避障
- 协作机械臂运动学求解与轨迹规划
- 视觉引导的自主抓取与分拣系统
- 六维力传感器采集与基础阻抗控制实现
- VR 遥操作示教与轨迹回放系统
- 语音交互控制机器人完成简单任务
✅ 本科毕业设计选题
- 基于行为克隆的机器人示教抓取策略研究
- 半结构化桌面物品自主整理系统设计
- 轻量化 VLA 模型在轮式双臂机器人上的部署
- 力 - 视觉融合的轴孔柔顺装配系统
✅ 研究生科研课题(和前面科研方向形成配套)
- 多模态时序对齐下具身数据集构建与增量学习
- 移动基座扰动下的力控精密装配算法
- LLM Agent 与世界模型结合的长时序具身任务规划
- 杂乱场景下主动视角规划与遮挡感知抓取
- Sim2Real 域自适应迁移策略研究
✅ 学科竞赛适配:中国机器人竞赛、人工智能创新大赛、大创、挑战杯 适合提交移动操作、具身智能、人机交互类作品,一套平台覆盖方案设计、实物演示、算法迭代。
五、行者R1 Pro 在高校科研教学场景的差异化优势
第一,一机多用,降低实验室投入,不用分开采购教学小车、独立机械臂、科研算力平台,一套设备覆盖从入门教学到前沿科研全流程;
第二,开放度和易用性平衡,新手可以直接跑通例程快速完成课内实验;有基础的学生、研究生可以订阅原始传感器数据流、修改底层控制逻辑,满足科研消融实验要求;
第三,配套成体系教学资源,减轻任课教师备课、调试环境的工作量,快速开设具身智能相关新课程;
第四,原生支持多模态数据采集,学生可以自主采集、标注数据集,理解 “数据 - 模型 - 本体 - 场景” 全栈闭环,贴合具身智能核心教学逻辑;
第五,安全机制完善,适合开放实验室、学生自主上机、竞赛备赛反复调试。
六、高校教学、实验室建设相关 FAQ
Q:平台有没有配套实验讲义、例程,能直接进课程吗?
A:配套分级实验例程、开发文档、实验指导素材,覆盖 ROS 入门、导航、视觉、力控、大模型部署,支持教师根据课程大纲调整,直接用于课内实验、开放实验室。
Q:适合多个学生同时上机吗?
A:支持分组轮换实验,搭配 ROS2 多机调试方案,可分组开展不同模块实验,适合班级实训。
Q:可以用于新工科、机器人工程专业实验室立项吗?
A:可以,平台面向高校科教场景设计,可提供实验室建设方案、技术参数材料,适配新工科、人工智能、机器人方向实验室申报。
Q:本科生没有算法基础,会不会很难上手?
A:实验分层设计,基础实验只需要调用封装好的节点,不需要从零写复杂算法;高阶创新实验再逐步引入深度学习、大模型开发。
Q:能不能结合虚拟仿真、线上远程实验?
A:支持,自带 URDF 模型,可在仿真环境预演轨迹、算法,再下发真机验证,适合线上线下混合式教学。


